- Casa
- Chi siamo
- Prodotti
- Applicazioni
- Notizia
- Scaricamento
- Invia richiesta
- Contattaci

Italiano
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Nuovi Prodotti
- Mandrino pneumatico EROWA ITS100 compatibile ER -155202

- Mandrino per elettroerosione a filo per bloccaggio pezzi di precisione

- Morsa per elettroerosione a filo per bloccaggio pezzi di precisione

- Piastra di centraggio EDM 54x54 tipo R

- Asta di prolunga tipo R per portaelettrodo EDM

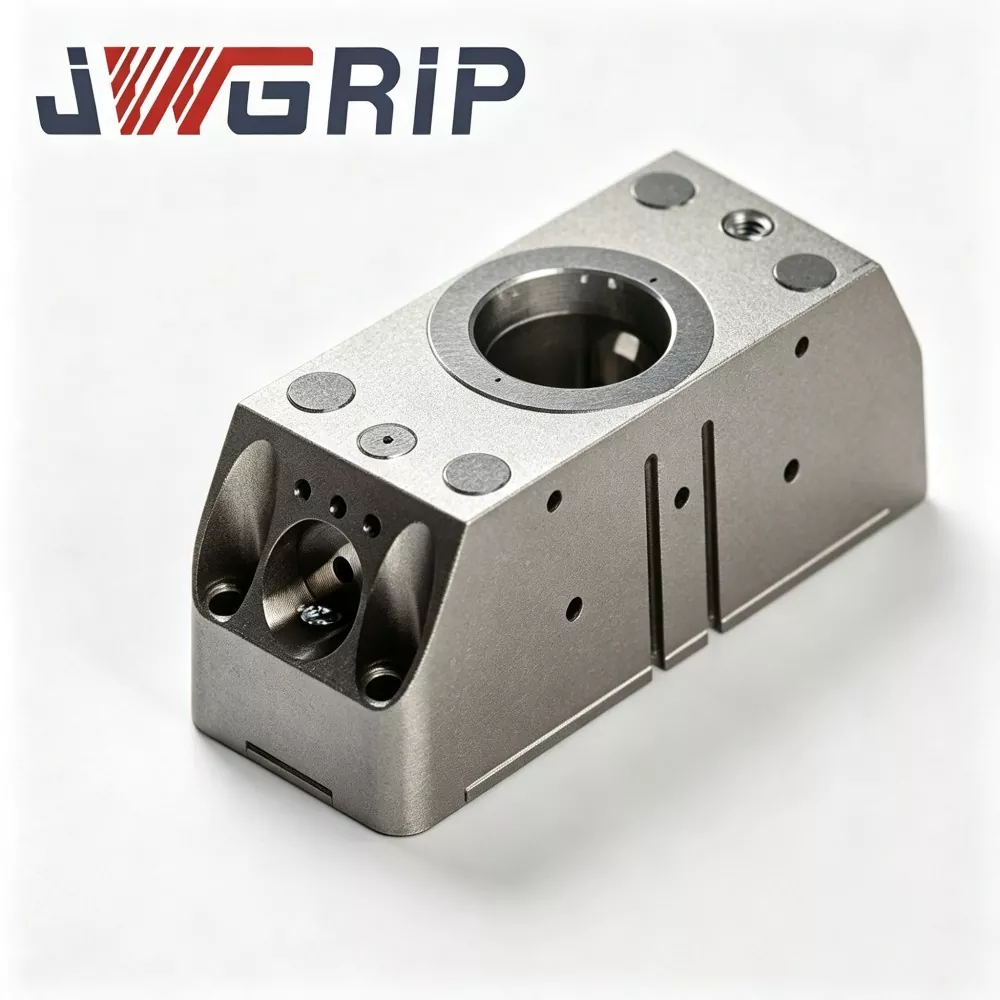
Modulo di presa a cambio rapido robot N160
JWGRIP è il produttore e fornitore professionale del modulo di presa a cambio rapido robot N160 in Cina, che supporta l'approvvigionamento di ordini all'ingrosso e fornisce un prezzo di fabbrica autentico per i partner di progetti di automazione globali. Si tratta di un'unità di esecuzione dell'estremità del braccio robotica integrata recentemente aggiornata, appositamente progettata per le moderne linee di produzione flessibili senza personale. Integrando in modo innovativo la pinza parallela pneumatica e l'interfaccia di cambio rapido del robot in un unico corpo modulare, elimina la necessità di dischi a cambio rapido separati e di un gruppo di pinze indipendente, senza richiedere flange di collegamento multistrato aggiuntive o accessori di transizione.
Questo modulo di presa a cambio rapido robot N160 ad alte prestazioni adotta un alloggiamento in lega di alluminio aeronautico ad alta resistenza e un nucleo di bloccaggio in acciaio legato temprato, caratterizzato da una durata eccezionale e prestazioni meccaniche stabili. Abbandonando la tradizionale struttura combinata divisa, riduce efficacemente gli errori di posizionamento cumulativi causati dalla connessione multistrato e dalla deviazione dell'assemblaggio in loco. Il modulo ha superato milioni di test di fatica ciclica ed è pienamente conforme agli standard di sicurezza meccanica CE, mantenendo un funzionamento stabile a lungo termine in scenari di presa e commutazione ciclica ad alta frequenza.
Rifinita con procedure di produzione completamente interne, tra cui l'ispezione delle materie prime, la lavorazione di precisione CNC, il trattamento termico sotto vuoto, l'indurimento della superficie e la verifica ciclica a pieno carico, ogni unità offre prestazioni costanti di alta qualità. È ampiamente applicabile per l'assemblaggio di nuovi componenti energetici, la movimentazione di piccole parti automobilistiche, la presa di pezzi di precisione 3C e lo smistamento di componenti di elettrodomestici. Supportando l'acquisto di prova di singole unità e la cooperazione per ordini di grandi lotti, è dotato di dati di disegno 2D/3D completi, guida all'installazione e supporto tecnico remoto, riducendo notevolmente il carico di lavoro di assemblaggio e calibrazione in loco e abbreviando il ciclo di rinnovamento delle linee di produzione flessibili intelligenti per imprese manifatturiere discrete.
Logica di progettazione del modulo integrato
Con lo spostamento della produzione verso modalità di produzione multi-varietà e in piccoli lotti, le linee di produzione più automatizzate richiedono un singolo robot industriale per completare molteplici attività di presa.
Tradizionalmente, gli integratori di sistema acquistano separatamente il disco a cambio rapido e la pinza pneumatica e li assemblano insieme sulla flangia del robot durante la messa in servizio sul campo.
Questa soluzione porta molti problemi nascosti:
1. Flange accoppiate multiple impilano le tolleranze dimensionali, riducendo la precisione complessiva del posizionamento ripetuto.
2. I tubi dell'aria esterni esposti subiscono danni da attrito durante i frequenti cicli di cambio utensile.
3. Una grande quantità di ore lavorative viene consumata per l'assemblaggio e la calibrazione in loco.
Il modulo di presa a cambio rapido del robot N160 è stato sviluppato per risolvere i punti critici pratici sopra menzionati. JWGRIP integra il meccanismo di bloccaggio a cambio rapido, il canale del circuito del gas e le ganasce di presa parallele in un'unica unità modulare compatta.
L'intero set è suddiviso in:
① Base lato robot (montata permanentemente sulla flangia del robot)
② Modulo pinza lato utensile intercambiabile
Dopo l'installazione una tantum della base lato robot sulla flangia del robot, il robot può completare il cambio automatico dell'utensile agganciando diversi moduli lato utensile senza dover ripetere lo smontaggio delle flange in loco.
Il modulo di presa a cambio rapido robot N160 standard disponibile a magazzino copre diversi gradi di forza di presa, che possono corrispondere alla maggior parte dei tradizionali robot industriali a sei assi e robot collaborativi. Per progetti con condizioni speciali è possibile attivare servizi personalizzati e OEM. Che si tratti di acquisti di prova in piccoli lotti o di ordini all'ingrosso, i clienti possono ottenere supporto sul prezzo di fabbrica dal nostro canale di fornitura diretta in fabbrica.
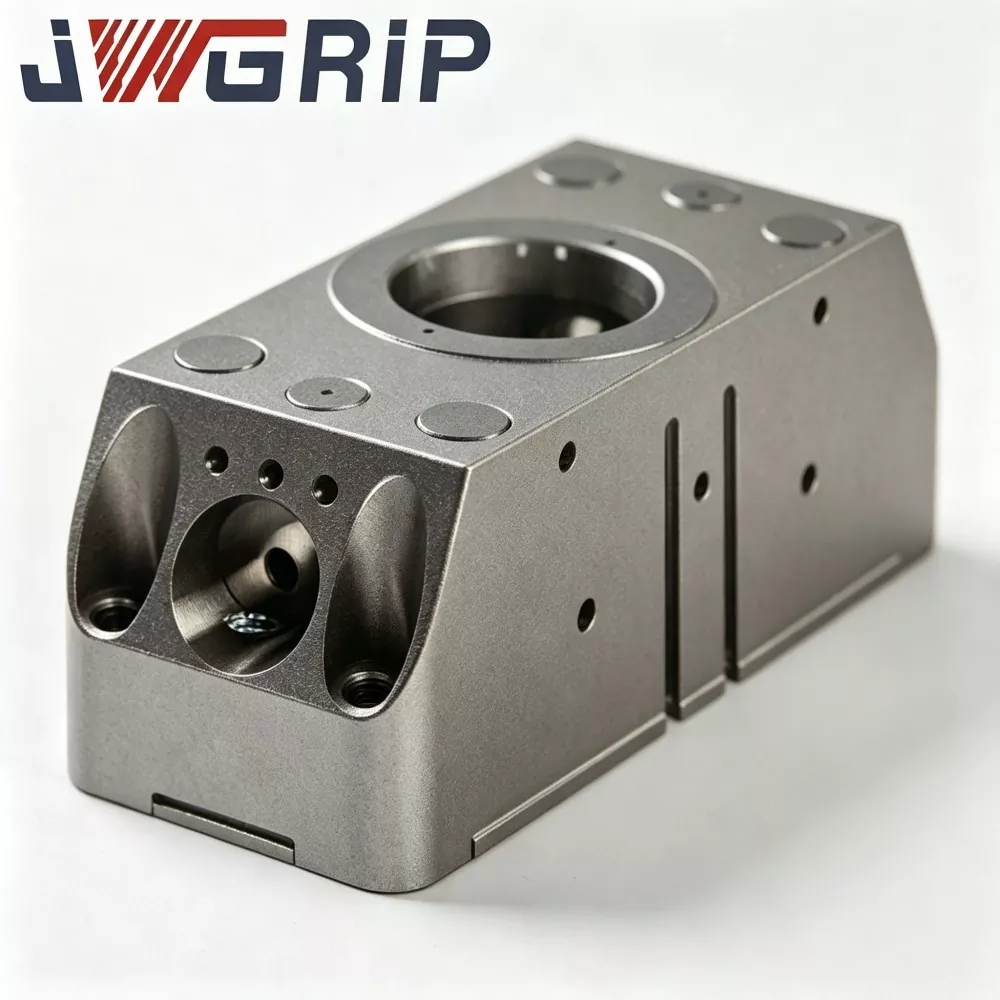
Definizione del prodotto e composizione principale
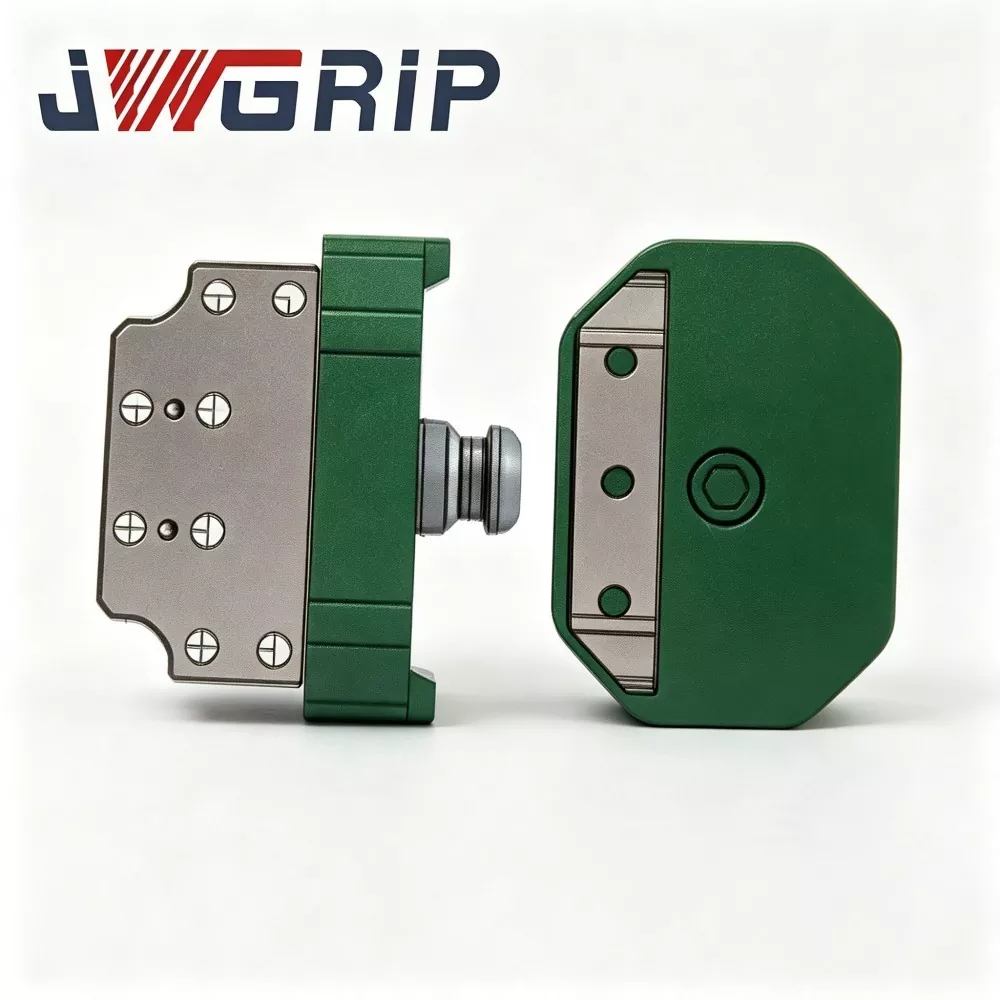
Il modulo di presa a cambio rapido robot N160 è un effettore finale robot integrato che combina organicamente l'interfaccia a cambio rapido del robot e la pinza pneumatica parallela. A differenza dei componenti discreti che necessitano di un assemblaggio secondario presso la sede del cliente, ciascun modulo di presa a cambio rapido del robot N160 termina l'assemblaggio, il debug del circuito dell'aria e il test ciclico delle prestazioni all'interno dello stabilimento JWGRIP prima della consegna.
Ripartizione della composizione principale:
1. Base principale lato robot fissata permanentemente alla flangia di uscita del robot. Contiene: - Canale di ingresso pneumatico - Gruppo di guida con bloccaggio meccanico - Sensore di feedback di stato integrato
Questo componente rimane montato sul braccio del robot senza frequenti smontaggi.
2. Modulo di presa secondario lato utensile Unità di lavoro intercambiabile, comprendente: - Ingranaggio di accoppiamento con bloccaggio in lega - Fori per perni di posizionamento ad alta precisione - Passaggi gas interni incorporati - Ganasce di presa parallele
È possibile preparare più set di moduli lato utensile con diversi profili delle ganasce, forza di presa e corsa per diversi pezzi.
Flusso di lavoro:
Quando il robot si sposta nella stazione di supporto dell'utensile, l'aria compressa aziona l'ingranaggio di bloccaggio meccanico all'interno della base lato robot per innestarsi con il set di ingranaggi sul lato utensile. - I perni di posizionamento ad alta precisione consentono un posizionamento estremamente accurato - I passaggi del gas interni completano la connessione pneumatica per l'azionamento della pinza - Il sensore invia un segnale di blocco-sblocco in tempo reale al controller del robot per realizzare il controllo dell'interblocco di sicurezza
Molti produttori di moduli di presa a cambio rapido robot N160 forniscono solo pezzi di ricambio separati, lasciando il lavoro di assemblaggio e controllo delle tolleranze agli integratori. La nostra progettazione integrata trasferisce la maggior parte dei rischi legati all'assemblaggio ai collegamenti di produzione in fabbrica, riducendo l'incertezza per i progetti degli utenti finali.
Prestazioni principali e caratteristiche strutturali
1. Struttura modulare integrata per ridurre al minimo l'accumulo di tolleranze
Il modulo avanzato di presa a cambio rapido del robot N160 elimina la flangia di transizione intermedia tra il disco a cambio rapido e la pinza. Le superfici di corrispondenza chiave vengono elaborate e calibrate all'interno della fabbrica. La precisione di posizionamento ripetuto dopo l'aggancio può raggiungere ≤±0,010 mm, garantendo una precisione di presa stabile per scene di assemblaggio ad alta precisione.
2. Autobloccaggio meccanico e interblocco del segnale elettrico integrati
Rispettare i requisiti di sicurezza meccanica CE. Anche se la fonte di aria compressa viene interrotta accidentalmente durante il funzionamento, i denti di bloccaggio meccanici mantengono comunque lo stato di ingranamento per impedire la caduta del modulo lato utensile. Il robot può eseguire istruzioni di movimento solo dopo aver ricevuto il segnale di feedback "completamente bloccato" dal sensore, realizzando una protezione di sicurezza per le officine non presidiate.
3. Disposizione del circuito del gas interno integrato
I canali del gas sono incorporati nell'alloggiamento del modulo invece che nei tubi esterni esposti. - Riduce il rischio di abrasione della tubazione causato dal frequente movimento di cambio utensile - Riduce la probabilità di guasto dovuto a perdite d'aria e allentamento dei giunti nella produzione ciclica a lungo termine
4. Design modulare delle parti soggette ad usura di facile manutenzione
I principali componenti di consumo, tra cui anelli di tenuta, blocchi scorrevoli di guida e manicotti dei perni di posizionamento, adottano un design modulare indipendente. Durante la manutenzione regolare, gli utenti sostituiscono solo le parti soggette a usura locali senza staccare l'intero modulo dalla flangia del robot. Riduce i tempi di fermo macchina per la manutenzione delle apparecchiature.
5. Compatibilità ad ampio raggio e supporto personalizzato flessibile
Il modulo di presa a cambio rapido robot N160 standard disponibile in stock si adatta alla maggior parte dei robot industriali e collaborativi tradizionali. Quando si affrontano forme speciali delle ganasce, corse ultra grandi, disposizione speciale dei fori di montaggio o requisiti anticorrosione, è possibile realizzare servizi personalizzati e OEM.
6. Verifica rigorosa prima della consegna in fabbrica
In qualità di fornitore professionale del modulo di presa a cambio rapido robot N160, ogni prodotto finito deve essere sottoposto a: rilevamento della forza di presa, ispezione della tenuta all'aria, test ciclico di bloccaggio-sblocco e apertura-chiusura della pinza
Verifica della qualità
1. Ispezione in entrata delle materie prime
Test di composizione chimica e durezza per barre grezze di leghe di alluminio e acciai legati; rifiutare la materia prima non qualificata.
2. Lavorazione di sgrossatura e finitura CNC
Alloggiamento di processo, ingranaggio di bloccaggio, base della ganascia e componenti di posizionamento. Rigoroso controllo della tolleranza dimensionale.
3. Trattamento termico sotto vuoto e trattamento superficiale
Nucleo di bloccaggio e perno di posizionamento in lega di acciaio temprato e rinvenuto per maggiore durezza e resistenza all'usura; alloggiamento in lega di alluminio anodizzato duro.
4. Rettifica di precisione
Per le superfici dei riferimenti chiave e i fori dei perni, garantire la ruvidità superficiale e la tolleranza dimensionale.
5. Procedura di assemblaggio
Assemblare il gruppo di bloccaggio, le parti della guida scorrevole, gli anelli di tenuta e il sensore integrato, completare il layout interno del circuito del gas.
6. Test preliminare del prodotto semilavorato
Ispezione della tenuta all'aria, calibrazione della forza di presa, debugging delle azioni e verifica del feedback del segnale.
7. Prova di fatica da carico ciclico
Ogni modulo di presa a cambio rapido del robot N160 finito esegue migliaia di cicli di bloccaggio-sblocco e apertura-chiusura della pinza sotto un carico di lavoro simulato. I prodotti difettosi verranno rielaborati.
8. Ispezione finale, marcatura del numero di serie e immagazzinamento
I prodotti qualificati diventano il modulo di presa a cambio rapido del robot N160 in magazzino.
Scenari applicativi multisettore
1. Assemblaggio di componenti della nuova energia
Impilamento delle celle della batteria, movimentazione dei moduli, assemblaggio dei connettori. Il design integrato del modulo evita l'accumulo di tolleranze, garantendo una posizione di presa precisa per componenti di nuova energia di alto valore.
2. Movimentazione di piccole parti nel settore automobilistico
Piccoli componenti del motore, viteria, parti interne in plastica. Il rapido scambio automatico degli strumenti supporta linee di assemblaggio automobilistico a lotti misti.
3. Presa del pezzo di precisione 3C
Componenti di telefoni cellulari, guscio di notebook, connettori elettronici. La precisione di posizionamento ripetuto ≤±0,010 mm soddisfa i requisiti di assemblaggio 3C ad alta precisione.
4. Smistamento dei componenti degli elettrodomestici
Gusci in plastica, staffe metalliche, componenti di motori. I moduli multipli sul lato utensile con diversi profili delle ganasce si adattano alle diverse geometrie delle parti degli elettrodomestici.
5. Stazioni di automazione flessibili generali
Linee di produzione multivarietà in piccoli lotti che richiedono un robot per gestire più tipi di parti. Il modulo integrato preassemblato riduce notevolmente il ciclo di messa in servizio della stazione.
Punti chiave di installazione e messa in servizio
1. Montare la base principale lato robot sulla flangia del robot; serrare i bulloni di montaggio seguendo rigorosamente i valori di coppia indicati nella documentazione ufficiale. Evitare fissaggi con coppia eccessiva che potrebbero causare microdeformazioni del corpo base.
2. Preparare la stazione di supporto utensile per posizionare i moduli di presa inattivi sul lato utensile. Garantisce la precisione del posizionamento del poggiautensile per supportare un aggancio automatico stabile.
3. Collegamento completo del circuito pneumatico per la base lato robot; installare l'unità di regolazione della pressione del filtro dell'aria nella parte anteriore dell'ingresso dell'aria compressa. Stabilizzare la pressione dell'aria di lavoro entro 0,5-0,7 MPa.
4. Collega il cavo del segnale del sensore alla porta IO del PLC del robot; verificare la logica del segnale di feedback dello stato di blocco; configurare la logica di interblocco del movimento del robot: il robot non dovrà eseguire movimenti ad alta velocità a meno che non venga ricevuto il segnale "completamente bloccato".
5. Eseguire la simulazione di aggancio manuale in modalità jog prima della produzione a ciclo automatico. Controllare la fluidità dell'aggancio, la tenuta d'aria e la correttezza del feedback del segnale. Eliminare i rischi di interferenze meccaniche.
6. Compilare sottoroutine di cambio utensile del programma robot; definire la distanza di avvicinamento sicuro e i parametri di velocità di attracco. Evitare collisioni violente ad alta velocità tra la base master e il modulo slave.
Appalti e valutazione dei progetti
Valore fondamentale del modulo pinza a cambio rapido robot JWGRIP N160:
① Design integrato a corpo unico che unisce l'interfaccia a cambio rapido e la pinza parallela, eliminando l'accumulo di tolleranze della flangia intermedia
② ≤±0,010 mm precisione di posizionamento ripetuto
③ Meccanismo a doppia sicurezza autobloccante meccanico + segnale elettrico, conforme CE
④ Disposizione interna del circuito del gas incorporata, che evita l'abrasione del tubo esterno
⑤ Parti soggette ad usura sostituibili modulari, bassi costi di manutenzione
⑥ Matrice di prodotto con forza di presa multipla, compatibile con i principali robot industriali e collaborativi
⑦ Produzione interna dell'intero processo, rigorosa verifica ciclica pre-consegna
Risolve i principali colli di bottiglia delle stazioni di automazione:
Tolleranza cumulativa dal disco a cambio rapido diviso + gruppo pinza
Lunghi tempi di assemblaggio e calibrazione in loco
Abrasione del tubo dell'aria esterno e guasto dovuto alla perdita d'aria
Rischio per la sicurezza che l'utensile cada in caso di perdita di alimentazione d'aria
Costi di manutenzione elevati dovuti a parti soggette ad usura non modulari
Promemoria sulla valutazione del progetto:
1. Confermare la dimensione effettiva della flangia del robot e il carico nominale richiesto (considerare il carico di impatto dinamico, non semplicemente il peso statico della pinza + pezzo). Riservare un margine di sicurezza adeguato.
2. Chiarire il grado di forza di presa, la corsa di apertura delle ganasce e i requisiti del profilo delle ganasce per i pezzi target.
3. Verificare la qualità della fonte di aria compressa dell'officina e la stabilità della pressione; si consiglia la combinazione filtro dell'aria-regolatore di pressione se la pressione fluttua notevolmente.
4. Confermare la condizione della risorsa IO del PLC del robot per la ricezione del segnale di stato di blocco. JWGRIP fornisce documentazione gratuita sull'interfaccia elettrica.
5. Le versioni standard in stock realizzano una consegna rapida; adottare un servizio personalizzato/OEM per requisiti di flangia speciale, grado di tenuta speciale (aggiornamento IP), profilo speciale della ganascia o corsa ultra ampia.
Domande frequenti
D1: Il modulo di presa a cambio rapido del robot N160 può realizzare il cambio utensile completamente automatico senza lo smontaggio manuale dei bulloni?
SÌ. Il modulo di presa a cambio rapido del robot N160 risponde al segnale di controllo pneumatico proveniente dal sistema robotico e completa automaticamente il bloccaggio-sbloccaggio. La logica di scambio degli utensili può essere integrata nel programma del robot. Il rack di stoccaggio degli attrezzi per posizionare i moduli inattivi lato utensile deve essere preparato in loco.
Q2: È necessaria una ricalibrazione delle coordinate su larga scala ogni volta che si scambiano i moduli lato strumento?
In condizioni di installazione corrette, ripetere la precisione di posizionamento ≤±0,010 mm. La ricalibrazione su larga scala non è necessaria; è possibile effettuare piccole regolazioni durante la messa in servizio iniziale.
Q3: La flangia del mio robot non è standard, posso adottare il modulo di presa a cambio rapido robot N160?
I modelli disponibili del modulo di presa a cambio rapido robot N160 si adattano alle flange dei robot tradizionali. Per l'interfaccia non standard, il servizio personalizzato e OEM può modificare la flangia di montaggio in base ai disegni del cliente.
Q4: Cosa succede se l'alimentazione dell'aria si interrompe accidentalmente durante il movimento del robot?
La struttura autobloccante meccanica è incorporata. Anche l'aria compressa scompare, i denti di bloccaggio continuano a ingranare per evitare la caduta del modulo lato utensile. L'azione di sblocco può essere attivata solo quando il segnale di sblocco e la pressione dell'aria valida esistono contemporaneamente.
Q5: Quale ciclo di manutenzione devo seguire per il modulo di presa a cambio rapido del robot N160?
Durante la produzione continua 24 ore su 24, ispezionare le parti consumabili ogni 250.000 cicli, pulire la superficie di riferimento e aggiungere grasso antiusura. Ridurre gli intervalli di manutenzione per officine molto polverose.
Q6: Il modulo di presa a cambio rapido del robot N160 può funzionare in officine soggette a schizzi?
La versione standard raggiunge il grado IP53, adatta per le officine ordinarie. Per ambienti soggetti a schizzi, umidità elevata e leggermente corrosivi, seleziona il modulo di presa a cambio rapido robot N160 personalizzato con tenuta migliorata e trattamento anticorrosione.
Invia richiesta
Informazioni di contatto
-
Indirizzo
No. 44, Daning Entrepreneurship Road, città di Humen, città di Dongguan, provincia del Guangdong, Cina
-
tel
-
E-mail
Benvenuto per inviare richiesta a JWGRIP. Il nostro team tecnico e di vendita professionale fornirà la selezione gratuita degli apparecchi, la progettazione di soluzioni personalizzate e un preventivo accurato.
Consigli sulle notizie