- Casa
- Chi siamo
- Prodotti
- Applicazioni
- Notizia
- Scaricamento
- Invia richiesta
- Contattaci

Italiano
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Produttore affidabile della serie UPC per il posizionamento del punto zero per il bloccaggio di pezzi di alta precisione
In qualità di fornitore industriale OEM e ODM della serie di posizionamento punto zero UPC,JWGRIPesegue iterazione strutturale, validazione meccanica e produzione di massa di pallet abbinati a robot, basi di posizionamento magnetico e bracci di collegamento meccanico. Questa suite hardware di posizionamento compatibile con i robot è stata creata appositamente per i produttori che intendono espandere la capacità di movimentazione robotica dei materiali senza revisionare la base della macchina CNC esistente. Oltre a questo portafoglio hardware, è possibile ottenere risultati di utensili compatibili se abbinatiSerie di pallet Zero Pointe la serie Zero Point Clamping Chuck, formando flussi di lavoro ibridi di posizionamento manuale-automatico in tutta l'officina. Tutte le dimensioni di accoppiamento chiave seguono rigorosamente gli standard di interfaccia unificati per garantire un'interoperabilità senza soluzione di continuità tra le serie.
Collo di bottiglia dell'applicazione
Molti set di hardware punto zero convenzionali sono sviluppati esclusivamente per operazioni di carico e scarico manuali. Quando le fabbriche aggiungono bracci robotici per la produzione senza operatore, si imbattono rapidamente in ostacoli pratici. I pallet standard non dispongono di funzionalità di presa meccanica dedicate, i normali mandrini non possono ricevere stabilmente i pallet consegnati dai robot e gli operatori devono affrontare ulteriori lavori di modifica per adattare il vecchio hardware alle stazioni robotiche.
E se voleste passare in modo flessibile dal funzionamento manuale alla movimentazione robotizzata sulla stessa stazione macchina? Molte delle prime soluzioni di automazione costringono le officine a scegliere una modalità in modo permanente. O si lavora in modo completamente automatico e si perde il rapido intervento manuale, oppure ci si attiene al caricamento manuale e si rinuncia al potenziale di produzione a luci spente.
Come si può evitare la costosa sostituzione dell'hardware su vasta scala durante l'installazione di robot su macchine esistenti? La sostituzione completa di tutti i pallet e dei mandrini comporta ingenti sprechi di capitale. Molti responsabili di produzione sono alla ricerca di hardware aggiuntivo modulare che possa coesistere con la loro attuale infrastruttura punto zero. È proprio qui che questa serie offre un valore pratico tangibile
Componenti per utensili modulari
Pallet Punto Zero UPC con mandrino motorizzato: questa unità pallet integrata incorpora potenti componenti di bloccaggio integrati. Progettato per la presa e il posizionamento diretto del robot, rimuove gli adattatori intermedi aggiuntivi. Può essere consegnato direttamente tramite bracci meccanici e bloccato in posizione senza intervento umano, ideale per la lavorazione continua di lotti in condizioni non presidiate.
Pallet punto zero magnetico UPC: adotta una logica di localizzazione assistita magnetica diversa dai puri schemi di bloccaggio meccanico. Il preposizionamento magnetico mantiene il pallet in posizione prima che entri in vigore il bloccaggio meccanico formale. Questa funzione di preposizionamento previene efficacemente lo slittamento o lo spostamento del pallet durante il movimento del robot ad alta velocità e le azioni di trasferimento rapide. Funziona notevolmente bene con pezzi a pareti sottili e gruppi di dispositivi leggeri.
Braccio di collegamento a cerniera UPC per cambio utensile a cambio rapido robot: fungendo da estremità di esecuzione meccanica montata sulle flange del robot, questo braccio di collegamento intraprende azioni di presa, sollevamento e trasporto dei pallet target. Le sue dimensioni strutturali si adattano perfettamente al profilo esterno dei pallet della serie UPC, evitando rischi di presa errata e caduta durante i cicli robotici ad alta velocità.
Segmenti di centraggio UPC per il sistema di serraggio a punto zero: questi segmenti di centraggio fungono da componenti ausiliari di posizionamento intercambiabili. Perfezionano la tolleranza del dato quando i pallet e i mandrini lato macchina si interfacciano, compensando piccole deviazioni di assemblaggio generate durante il funzionamento a lungo termine dell'officina. Prolungano la durata utile dell'intero set di posizionamento.
Preparativi e regole per il cambio della modalità di caricamento ibrido
Quali preparativi dovrebbero essere completati per il passaggio alla modalità mista?
Mantieni standard di riferimento unificati sia per i pallet UPC serviti da robot che per quelli gestiti manualmente provenienti dalla serie Zero Point Pallet. Le specifiche identiche dei perni di trazione garantiscono l'intercambiabilità fisica sullo stesso mandrino lato macchina.
Quali regole operative richiedono attenzione durante il cambio di modalità?
Quando si passa dalla produzione robotizzata alla regolazione manuale, gli operatori non hanno bisogno di smontare o modificare il mandrino lato macchina. Sostituiscono solo i pallet robotizzati della serie UPC con normali pallet caricati manualmente. Non è richiesto alcun lavoro di ritastatura o ripristino del datum.
A quali rischi nascosti dovresti prestare attenzione nei flussi di lavoro in modalità mista?
Prestare attenzione ai limiti di peso della presa del robot. Il peso totale dei pezzi e dell'attrezzatura non può superare il carico nominale del braccio di collegamento a cerniera UPC per il cambio utensile a cambio rapido robot. Il sovraccarico provocherà una deriva di posizionamento e una deformazione meccanica.
Valutazione delle prestazioni
Precisione del trasferimento ripetuto del robot: non si tratta semplicemente della precisione del posizionamento statico dopo il bloccaggio. È inoltre necessario esaminare la deviazione di posizione generata nell'intero processo di presa, sollevamento, spostamento e posizionamento del robot. Una deviazione minore durante il trasferimento si espanderà in evidenti errori dimensionali dopo più cicli di elaborazione.
Adattabilità ambientale delle strutture magnetiche: per le officine piene di trucioli da taglio a base di ferro, i modelli di pallet di tipo magnetico necessitano di design efficaci che respingono i trucioli per evitare che i rottami di ferro aderiscano alle superfici magnetiche e distruggano la planarità di posizionamento.
Prestazioni anti-impatto della struttura meccanica: le azioni di posizionamento eseguite con la mano del robot determinano un certo impatto di contatto. La resistenza strutturale dell'hardware deve assorbire impatti frequenti e ripetuti senza deformazione permanente delle facce di riferimento di posizionamento.
Caratteristiche materiche e artigianali
I principali corpi strutturali adottano acciaio legato bonificato ad alta resistenza. Le superfici di contatto di posizionamento chiave sono sottoposte a processi di rettifica di precisione in più fasi. I gruppi di pallet di tipo magnetico superano ripetuti test di invecchiamento e attenuazione della forza magnetica, per garantire che la capacità di preposizionamento magnetico rimanga stabile dopo migliaia di cicli di lavoro.
Tutti i componenti della serie UPC Zero Point Positioning mantengono la compatibilità dell'interfaccia con la serie Zero Point Clamping Chuck. Le fabbriche non devono eliminare i mandrini lato macchina esistenti quando introducono pallet compatibili con robot. Le risorse hardware esistenti possono continuare a funzionare nel nuovo layout di produzione automatizzato.
Il supporto per modifiche non standard copre le dimensioni della scanalatura di presa, la regolazione dell'intensità della forza magnetica e le dimensioni della flangia di montaggio del braccio di collegamento, adattandosi ai vari standard di flangia dei principali marchi di robot presenti sul mercato.
Manutenzione quotidiana
L'hardware di localizzazione robotizzato non garantisce prestazioni complete solo con una semplice installazione. La gestione quotidiana deve combinare la regolazione dei parametri di movimento del robot, la pulizia regolare dei trucioli sulle superfici magnetiche e l'ispezione periodica del gioco del giunto del braccio di collegamento. Anche l’hardware modulare di alta qualità produrrà rischi nascosti se vengono omesse le fasi di manutenzione ordinaria. Molti casi di scarse prestazioni dei progetti di automazione derivano da un'ispezione quotidiana trascurata piuttosto che da difetti dell'hardware stesso.
Nuovi Prodotti
- Mandrino pneumatico EROWA ITS100 compatibile ER -155202

- Mandrino per elettroerosione a filo per bloccaggio pezzi di precisione

- Morsa per elettroerosione a filo per bloccaggio pezzi di precisione

- Piastra di centraggio EDM 54x54 tipo R

- Asta di prolunga tipo R per portaelettrodo EDM

- View as
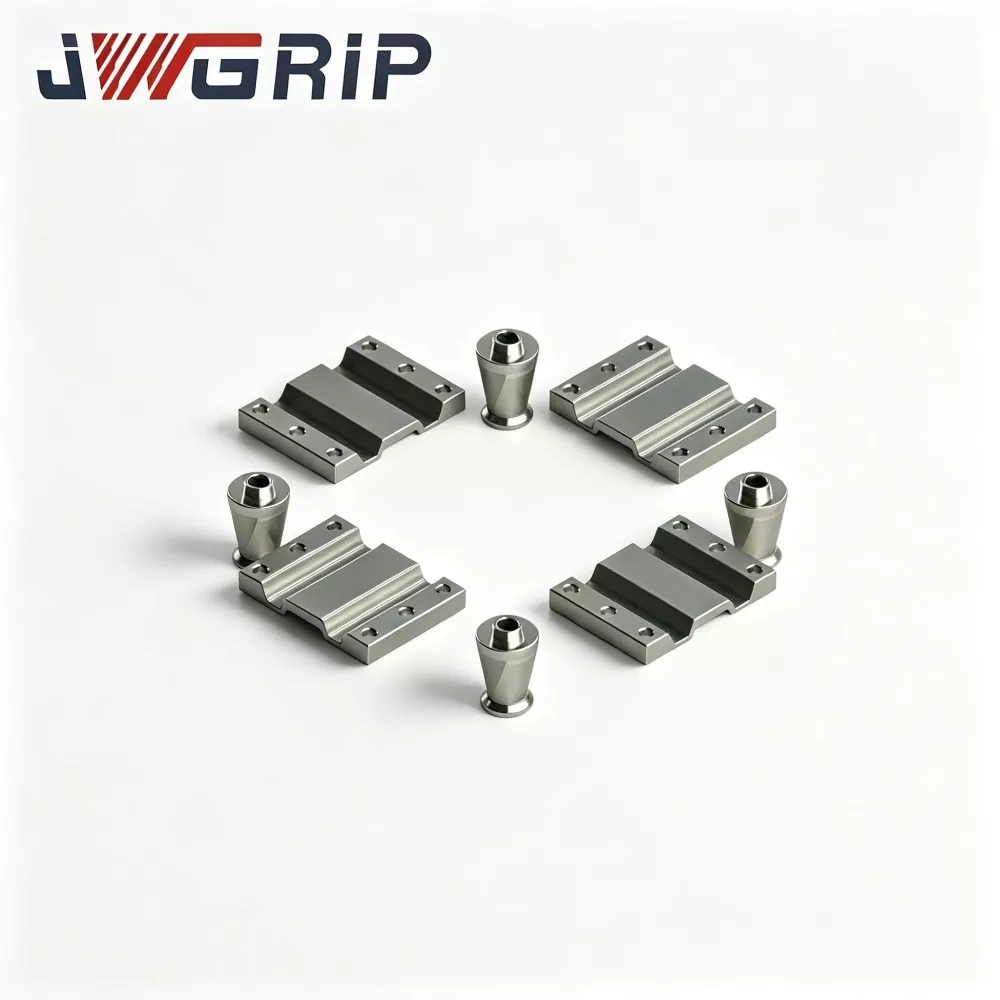
Segmenti di centraggio UPC per il sistema di bloccaggio a punto zero
JWGRIP è il produttore e fornitore professionale di segmenti di centraggio UPC personalizzati per il sistema di bloccaggio a punto zero in Cina, con specifiche standard completamente disponibili. In quanto accessori di supporto essenziali progettati professionalmente per i sistemi di serraggio a punto zero UPC, questi segmenti di centraggio fungono da componenti fondamentali di adattamento e manutenzione per le unità di bloccaggio a punto zero. Adottando materiali in acciaio legato ad alta durezza e una tecnologia di lavorazione di precisione standardizzata, possono essere adattati direttamente a tutti i mandrini a punto zero standard UPC senza accessori ausiliari aggiuntivi, supportando l'assemblaggio standardizzato e la modifica personalizzata per soddisfare le diverse esigenze di abbinamento dei dispositivi e di aggiornamento delle apparecchiature.
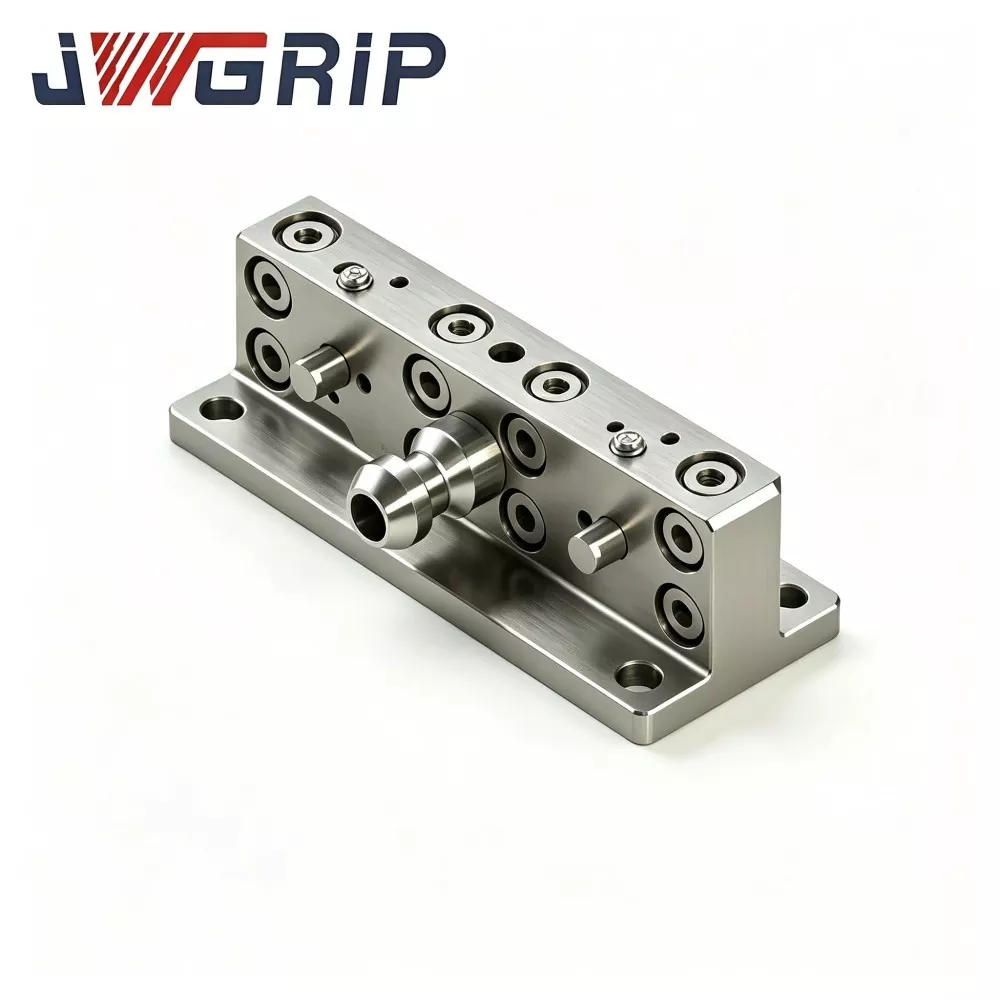
Braccio di collegamento della cerniera UPC per cambio utensile a cambio rapido robot
JWGRIP è un esportatore OEM professionale del braccio di collegamento della cerniera UPC per il cambio utensile a cambio rapido robot in Cina. Si tratta di un componente di collegamento strutturale centrale appositamente progettato per lo scambio automatico delle attrezzature dei robot e per le celle di produzione flessibili CNC senza operatore. Fungendo da mezzo chiave di trasmissione della forza tra l'effettore finale del robot e i set di pallet a punto zero UPC, questo braccio di collegamento a cerniera ottimizzato realizza il bloccaggio e lo sbloccaggio meccanico dei pallet a punto zero esclusivamente attraverso il movimento dell'asse del robot, eliminando la necessità di ulteriori dispositivi di guida ausiliari pneumatici e idraulici.

Pallet punto zero magnetico UPC
JWGRIP è un esportatore professionale e grossista diretto in Cina, che fornisce pallet magnetici Zero Point UPC e soluzioni di bloccaggio personalizzate ad alta efficienza per officine di fresatura, rettifica e elettroerosione CNC. Questa unità pallet integrata unisce la struttura di posizionamento a cambio rapido del punto zero standard UPC con un mandrino a magnete permanente ad alte prestazioni, superando i limiti fisici delle tradizionali ganasce di bloccaggio meccaniche.
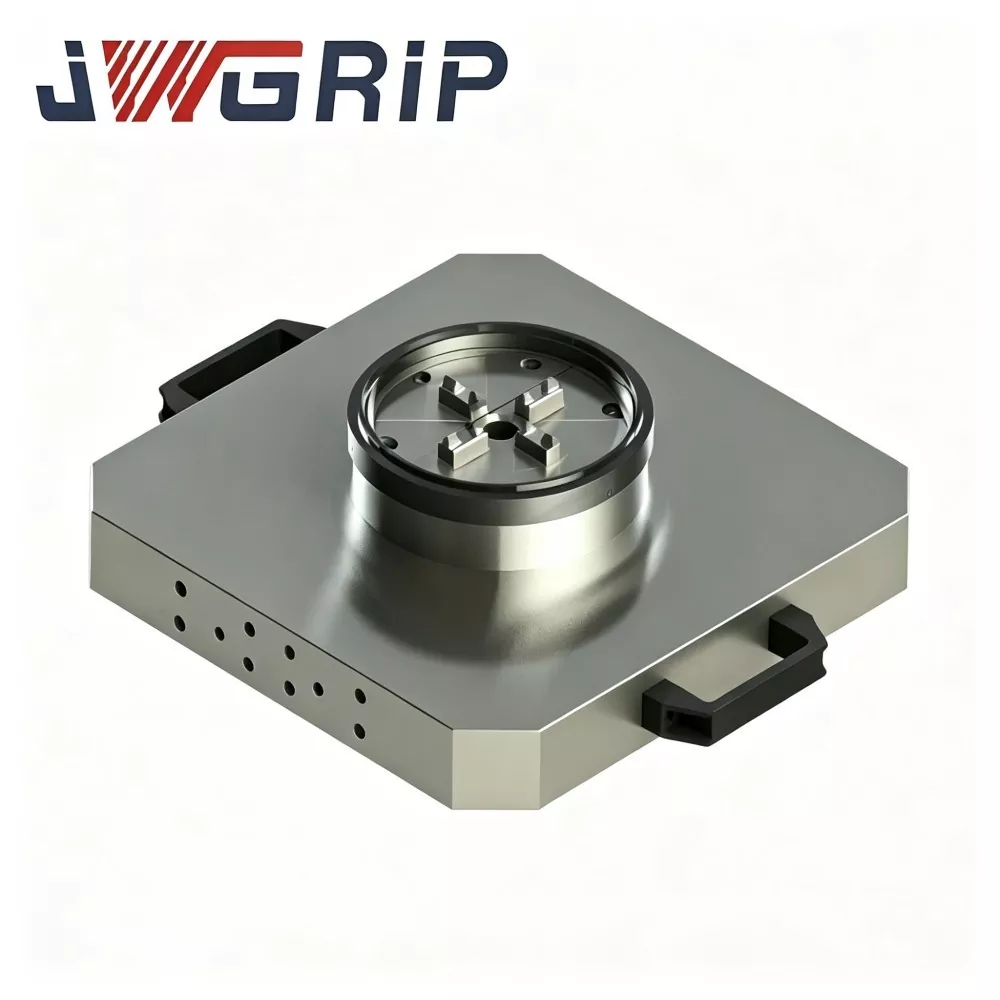
Pallet Punto Zero UPC con mandrino motorizzato
JWGRIP è il produttore e fornitore del pallet Zero Point professionale UPC con Power Chuck in Cina. Si tratta di un dispositivo di bloccaggio integrato ad alta precisione, realizzato su misura per le moderne macchine composite di tornitura-fresatura e centri di lavoro verticali. Questo prodotto integra in modo innovativo il meccanismo di bloccaggio del punto zero standard UPC e il mandrino elettrico in una struttura di pallet monolitica, eliminando la necessità di approvvigionamento separato e assemblaggio in loco della base del punto zero e degli accessori del mandrino indipendenti.
JWGRIP è un produttore e fornitore professionale Serie di posizionamento del punto zero UPC in Cina. Vi diamo un cordiale benvenuto nei prodotti all'ingrosso di alta qualità a prezzi competitivi dalla nostra fabbrica.
Consigli sulle notizie