- Casa
- Chi siamo
- Prodotti
- Applicazioni
- Notizia
- Scaricamento
- Invia richiesta
- Contattaci

Italiano
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Nuovi Prodotti
- Mandrino pneumatico EROWA ITS100 compatibile ER -155202

- Mandrino per elettroerosione a filo per bloccaggio pezzi di precisione

- Morsa per elettroerosione a filo per bloccaggio pezzi di precisione

- Piastra di centraggio EDM 54x54 tipo R

- Asta di prolunga tipo R per portaelettrodo EDM

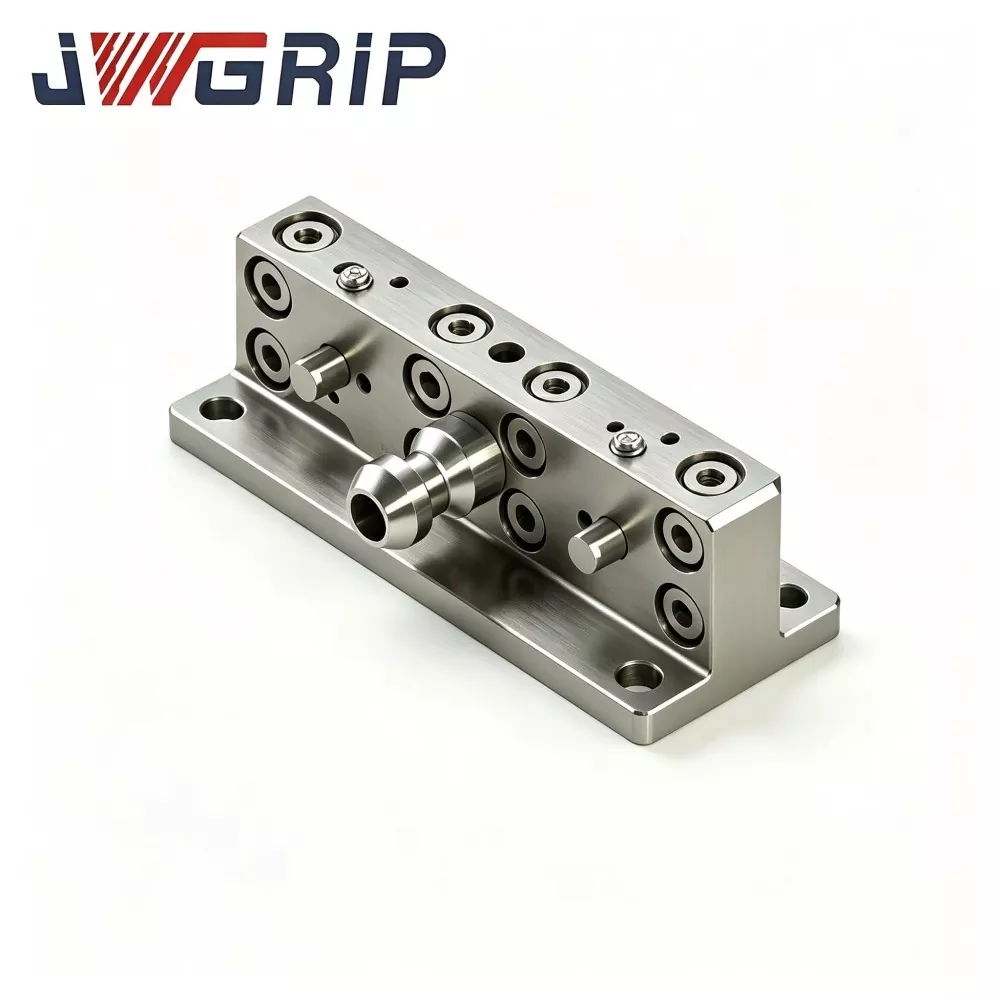
Braccio di collegamento della cerniera UPC per cambio utensile a cambio rapido robot
JWGRIP è un esportatore OEM professionale del braccio di collegamento della cerniera UPC per il cambio utensile a cambio rapido robot in Cina. Si tratta di un componente di collegamento strutturale centrale appositamente progettato per lo scambio automatico delle attrezzature dei robot e per le celle di produzione flessibili CNC senza operatore. Fungendo da mezzo chiave di trasmissione della forza tra l'effettore finale del robot e i set di pallet a punto zero UPC, questo braccio di collegamento a cerniera ottimizzato realizza il bloccaggio e lo sbloccaggio meccanico dei pallet a punto zero esclusivamente attraverso il movimento dell'asse del robot, eliminando la necessità di ulteriori dispositivi di guida ausiliari pneumatici e idraulici.
Il braccio di collegamento a cerniera UPC per il cambio utensile a cambio rapido del robot adotta una struttura meccanica di collegamento a cerniera ottimizzata ad alta precisione, che converte il movimento lineare del robot in un'azione di bloccaggio e sbloccaggio dei pallet stabile e affidabile. Realizzato in acciaio strutturale legato ad alta resistenza, il prodotto viene sottoposto a un rigoroso trattamento di distensione dopo la lavorazione di sgrossatura per eliminare lo stress di lavorazione interna e garantire stabilità strutturale a lungo termine.
Le superfici dei giunti delle cerniere sono rifinite con rettifica di precisione, consentendo un movimento ciclico regolare del collegamento e un'eccellente resistenza all'usura. Dotato di una funzione di compensazione flottante, il braccio di collegamento può assorbire piccoli errori di posizionamento ripetuti durante l'aggancio del robot, evitando efficacemente l'inceppamento dei componenti e i danni strutturali causati da piccole deviazioni di allineamento. Ampiamente applicato nelle celle di produzione CNC automatizzate e nelle officine di produzione non presidiate, migliora notevolmente la stabilità e la continuità delle operazioni di scambio pallet senza personale a ciclo lungo.
Soluzioni tradizionali di cambio pallet robotizzato
1. La maggior parte delle soluzioni si basa su cilindri pneumatici esterni o attuatori idraulici montati su flange del robot per completare il blocco e lo sblocco a punto zero. Ciò aumenta il peso dell'estremità del braccio, richiede una disposizione aggiuntiva delle tubazioni gas-liquido e moltiplica i rischi di perdite e guasti.
2. Nelle celle di produzione automatizzate ad alta densità, un numero eccessivo di tubazioni periferiche interferisce con le traiettorie di movimento del robot e riduce lo spazio di lavoro effettivo.
3. I semplici bracci di collegamento rigidi non possono compensare piccoli spostamenti di posizione durante l'aggancio del robot. Piccoli disallineamenti di posizionamento generano stress anomali, inceppamenti meccanici e persino danni permanenti alle strutture di bloccaggio dei pallet a punto zero, che aumentano i tempi di fermo delle apparecchiature per la produzione a luci spente.
Vantaggi principali della progettazione
· Realizzato in acciaio strutturale legato ad alta resistenza e lavorato con trattamento di distensione dopo la sgrossatura per rimuovere lo stress interno indotto dal taglio
· Le superfici di contatto dei giunti delle cerniere vengono rettificate con precisione per garantire un movimento ciclico regolare del collegamento e una minore usura dei componenti
· La funzione flottante del collegamento integrata assorbe piccoli errori di allineamento causati dalla tolleranza di posizionamento ripetuta del robot durante l'attracco
· Le azioni di blocco-sblocco dei pallet sono completamente guidate dal movimento dell'asse del robot, eliminando l'hardware ausiliario a potenza fluida
· Direttamente compatibile con i pallet a punto zero standard della serie UPC
Il feedback di diversi integratori di celle automatizzate conferma che questo braccio di collegamento semplifica le configurazioni delle estremità del braccio del robot, riduce la quantità di parti ausiliarie periferiche e rafforza l'affidabilità dello scambio automatico dei pallet durante la produzione non presidiata a ciclo lungo.
Valore dell'applicazione
Come componente di esecuzione della transizione meccanica per le unità di cambio rapido dell'effettore finale del robot, il braccio di collegamento a cerniera JWGRIP UPC per il cambio utensile a cambio rapido del robot è appositamente progettato per essere abbinato ai cambiautensili a cambio rapido del robot standard UPC. Risolve le sfide relative alla transizione dell'oscillazione e alla compensazione della regolazione fine della postura tra magazzini utensili ed effettori finali del robot.
Durante i cicli di cambio utensile automatico del robot, le deviazioni di posizionamento sono quasi inevitabili, innescate dalla tolleranza di posizionamento del giunto del robot, dall'offset di installazione del magazzino utensili e dalla deflessione dell'attrezzatura sotto il peso proprio. Le strutture di collegamento fisse e rigide produrranno impatti violenti durante l'attracco.
Conseguenza minore: abrasione del perno di posizionamento della piastra a cambio rapido e inceppamento dell'aggancio
Conseguenza grave: danni al riduttore del robot, distruzione dei gruppi di bloccaggio interni a cambio rapido, durata utile ridotta dell'intero sistema di cambio rapido
I collegamenti rigidi convenzionali hanno una capacità di compensazione flottante angolare pari a zero, il che impone requisiti estremamente severi in termini di precisione di installazione dei dispositivi. Anche un minimo disallineamento del montaggio causerà un guasto dell'aggancio in loco e un blocco meccanico durante l'implementazione del progetto.
Il braccio di collegamento della cerniera JWGRIP utilizza una speciale architettura di collegamento dell'oscillazione della cerniera. Pur preservando un'elevata rigidità strutturale complessiva, offre una compensazione flottante regolabile:
Deviazione della posizione di offset durante l'attracco e forza di impatto meccanico del buffer
Riduci i requisiti di precisione per i robot e i cambiautensili a cambio rapido
Realizza l'allineamento autoadattativo dell'aggancio degli strumenti e movimenti fluidi di presa e rilascio del robot
Bilancia le specifiche di leggerezza e la resistenza meccanica per soddisfare i limiti di carico finale del robot
Il braccio di collegamento a cerniera UPC per il cambio utensile a cambio rapido robot è ampiamente utilizzato per la transizione utensili-magazzino, la commutazione rotativa multiutensile e le attività di prelievo e posizionamento automatico dei pallet. Riduce il carico di lavoro di debug in loco e aumenta la stabilità e la durata dei flussi di lavoro a cambio rapido dei robot. Serve come accessorio di collegamento meccanico vitale per la costruzione di postazioni di lavoro a cambio rapido robot conformi a JWGRIP UPC.
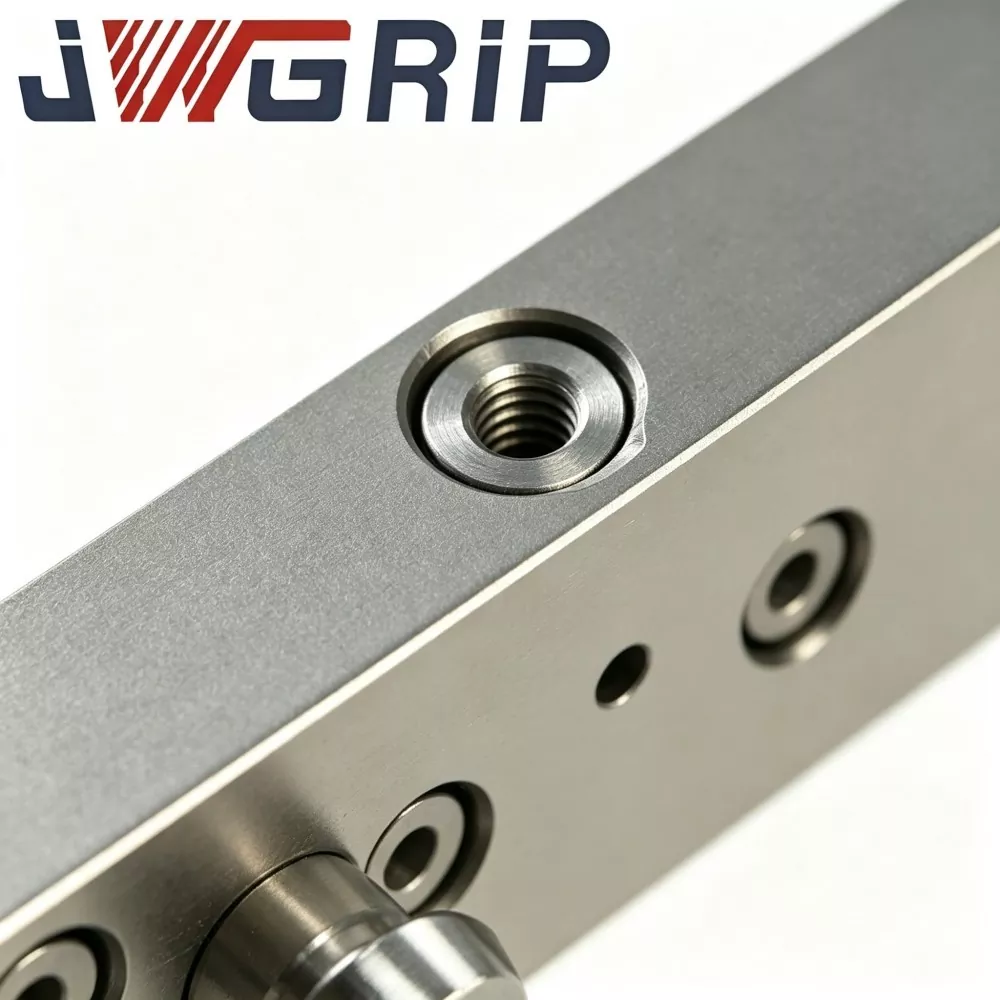


Disposizione strutturale interna
Il braccio di collegamento a cerniera JWGRIP UPC è assemblato da più moduli principali: corpo del collegamento principale, giunti rotanti a doppia cerniera, flangia di aggancio a cambio rapido standard UPC, base di montaggio, strutture di arresto limite, nonché gruppi di tenuta della lubrificazione.
Corpo del collegamento principale: lega di alluminio di grado aerospaziale ad alta resistenza lavorata con precisione
Alberi rotanti a cerniera: acciaio legato ad alta resistenza lavorato con trattamento termico di tempra e rinvenimento
Ogni albero rotante è dotato di boccola resistente all'usura e struttura di tenuta antipolvere, che impedisce al refrigerante da taglio, alla polvere dell'officina e ai trucioli metallici di entrare nelle coppie di attrito rotante
Un'interfaccia si collega alla flangia del cambio utensile a cambio rapido del robot; l'estremità opposta si collega al dispositivo lato magazzino utensili o all'adattatore per utensili
Meccanismo di lavoro
1. Quando il robot esegue il movimento di cambio utensile, l'effettore finale del robot guida l'intero braccio di collegamento.
2. Nella fase di aggancio a cambio rapido, i giunti a cerniera consentono l'oscillazione fluttuante entro un ambito angolare predefinito per contrastare l'errore di posizionamento e il disallineamento dell'installazione dell'attrezzatura. La compensazione flottante si attiva solo durante l'allineamento dell'attracco.
3. Una volta terminato il bloccaggio a cambio rapido, la struttura del fermo limite si aggancia e blocca i giunti della cerniera. Il braccio di collegamento si converte in uno stato rigido con tutti i movimenti oscillanti disabilitati, garantendo una postura stabile dell'utensile durante la successiva procedura di lavorazione.
Punti di forza competitivi fondamentali
1. Design di compensazione dell'offset della cerniera flottante di ±3°. Assorbe la deviazione del posizionamento del robot e il disallineamento del montaggio dell'attrezzatura, ammortizzando la forza di collisione dell'attracco. Previene danni da collisione grave alle piastre a cambio rapido e ai riduttori dei robot e semplifica gli standard di precisione dell'installazione in loco.
2. Configurazione del materiale ibrido leggero ma ad alta resistenza. La lega di alluminio ad alta resistenza di grado aerospaziale per il corpo di collegamento riduce il carico finale del robot. Gli alberi delle cerniere in acciaio legato trattato termicamente offrono un'eccellente resistenza all'usura e alla torsione, raggiungendo un equilibrio ottimale tra leggerezza e affidabilità strutturale.
3. Meccanismo di arresto limite integrato ad attivazione automatica Il grado di libertà dell'oscillazione si blocca automaticamente subito dopo il completamento dell'aggancio e del bloccaggio. Mantiene la completa rigidità durante la lavorazione ed elimina le vibrazioni dell'utensile. Combina la compensazione flottante della fase di attracco e l'elevata rigidità della fase di lavorazione in un'unica unità.
4. Il gruppo boccola dell'albero rotante sigillato contro la polvere Isola i trucioli metallici, il fluido da taglio e la polvere di fabbrica. Evitare il blocco della coppia rotante della cerniera e l'abrasione accelerata. Si adatta agli ambienti di lavorazione difficili delle officine e prolunga la durata di servizio del braccio di collegamento.
5. Interfaccia di aggancio flangia standard con specifiche UPC Si collega perfettamente ai cambiautensili a cambio rapido robot JWGRIP UPC senza ulteriori interventi di modifica della flangia. Installazione e sostituzione semplici, compatibili con le principali soluzioni di cambio rapido e robot presenti sul mercato.
6. Servizio flessibile di personalizzazione OEM non standard. È possibile regolare la lunghezza del braccio, l'angolo di compensazione dell'oscillazione, la disposizione dei fori di montaggio della flangia e la capacità di carico nominale. Le soluzioni personalizzate supportano diversi modelli di robot e diversi requisiti di layout del magazzino utensili.
Scenari applicativi
1. Stazioni di lavoro di automazione flessibili FMS I robot implementano la commutazione rotativa automatica per più attrezzature e pallet. Abbinato ai cambiautensili a cambio rapido JWGRIP UPC, supera le difficoltà di allineamento dell'aggancio create dall'offset di installazione del magazzino utensili.
2. Celle di carico e scarico robot CNC. I robot gestiscono i pallet delle attrezzature per il trasferimento dei pallet in macchina. Il braccio di collegamento a cerniera assorbe l'impatto dell'attracco e migliora la continuità e la stabilità per le operazioni di cambio produzione.
3. Stazioni di transizione del buffer del magazzino utensili del robot. I robot prelevano ripetutamente diversi strumenti dai magazzini multiutensile. Tollera gli errori di installazione del magazzino strumenti e riduce la frequenza di errori di aggancio.
4. Linee di produzione di sensori automatici per stampi e attrezzature. Realizzare lo scambio automatico di stampi, inserti di stampi e maschere. Riduci le attività di debug in loco e abbrevia il ciclo di messa in servizio della workstation.
5. Adeguamento per apparecchiature di automazione non standard Aggiungi la funzione di compatibilità mobile agli effettori finali dei robot esistenti. Non è necessario sostituire l'intero set di montaggio a cambio rapido.
Passaggi di installazione
1. Prima dell'installazione, pulire le superfici di contatto della flangia a cambio rapido UPC e della flangia di aggancio del braccio di collegamento. Eliminare i trucioli e la contaminazione dell'olio e ottenere una superficie di montaggio piana. Previene lo stress aggiuntivo del giunto della cerniera causato dal montaggio inclinato.
2. Serrare i bulloni di collegamento della flangia seguendo rigorosamente il valore di coppia specificato. È vietato il fissaggio con coppia eccessiva per evitare la deformazione del braccio di collegamento e l'inceppamento della cerniera.
3. Montare il montante, far oscillare manualmente il braccio di collegamento per verificare che il movimento della cerniera funzioni correttamente senza incepparsi. Confermare che le strutture limite-stop funzionino normalmente.
4. Completare il debug dell'apprendimento del robot. Configurare una velocità di avvicinamento all'attracco ragionevole. Vietare l'attracco ad alta velocità con impatto violento, per evitare di superare l'angolo di compensazione della cerniera e il rischio di sovraccarico del meccanismo.
5. Una volta completata la procedura di bloccaggio a cambio rapido, verificare che il meccanismo di finecorsa abbia bloccato la libertà di oscillazione del braccio di collegamento e che non vi siano oscillazioni dell'utensile, quindi è possibile iniziare a prendere il lavoro o le attività di lavorazione.
6. Eseguire la manutenzione ordinaria: lubrificare i punti di lubrificazione dell'albero della cerniera secondo programma. Eliminare l'accumulo di trucioli attorno alle parti di tenuta dell'albero. Ispezionare le condizioni di usura della boccola quando l'azione di oscillazione della cerniera diventa lenta.
7. Non eseguire mai operazioni di taglio o di lavorazione di carichi pesanti prima del completamento del bloccaggio a cambio rapido. Proteggere i giunti delle cerniere dal carico di torsione laterale e prevenire danni permanenti al braccio di collegamento.
Guida alla diagnosi e risoluzione dei guasti
1. Fenomeno di guasto: frequenti guasti di aggancio e inceppamenti meccanici durante il cambio rapido del robot
Possibili cause: range di compensazione dell'oscillazione della cerniera insufficiente; deviazione eccessiva del percorso di apprendimento del robot; montaggio con flangia inclinata; schegge metalliche incastrate all'interno degli alberi delle cerniere
Contromisure: convalidare le normali prestazioni di oscillazione della cerniera; ottimizzare la traiettoria di movimento del robot; ricalibrare il parallelismo della flangia; pulire i residui di truciolo attorno alle zone di tenuta dell'albero
2. Fenomeno di errore: l'oscillazione dell'utensile si verifica dopo l'azione di bloccaggio
Possibili cause: inserimento incompleto del meccanismo finecorsa; Cambio utensile a cambio rapido UPC non completamente bloccato; bulloni di montaggio della flangia allentati
Contromisure: ispezionare il completo inserimento della struttura di arresto; ricontrolla lo stato di blocco del cambio rapido UPC; serrare nuovamente i bulloni di collegamento della flangia
3. Fenomeno di guasto: l'oscillazione del giunto della cerniera è rigida o completamente bloccata
Possibili cause: trucioli e refrigerante da taglio penetrano nella boccola della cerniera; usura dei componenti della boccola; deformazione dell'albero rotante
Contromisure: smontare ed eliminare i contaminanti interni della cerniera; sostituire le boccole usurate; sostituire il braccio di collegamento completo se appare una deformazione dell'albero
4. Fenomeno di guasto: deformazione del braccio di collegamento o danni da crepe
Possibili cause: il carico operativo supera il carico massimo nominale; impatto violento dell'attracco; coppia di taglio applicata in condizione di cerniera sbloccata
Contromisure: interrompere l'utilizzo e sostituire il braccio di collegamento; rivalutare i parametri pratici di carico; garantire il completamento del bloccaggio del cambio rapido prima dell'avvio della lavorazione
Disposizione dell'imballaggio e della spedizione
Il trattamento antiruggine superficiale viene applicato a ogni braccio di collegamento della cerniera JWGRIP UPC. Le posizioni dell'albero della cerniera sono rivestite con grasso antiruggine, quindi ogni singola unità è imballata singolarmente con sacchetto protettivo in PE.
Gli ordini di piccoli lotti vengono imballati con cartoni pesanti. Gli ordini di progetti di grandi dimensioni adottano custodie in legno antiurto dotate di materiale di imbottitura tampone, che protegge le superfici di aggancio delle flange e i gruppi rotanti delle cerniere dai danni durante il trasporto.
La documentazione tecnica completa di installazione e messa in servizio è allegata ad ogni spedizione.
Tempi di produzione standard: 10-17 giorni lavorativi. Le specifiche standard selezionate mantengono uno stock pronto per la spedizione.
È disponibile la valutazione gratuita dei campioni; il costo del trasporto del campione deve essere sostenuto dagli acquirenti.
Gli ordini OEM non personalizzati supportano la modifica della lunghezza del braccio, dell'angolo di compensazione e della disposizione dei fori della flangia.
Supporto post-vendita
Vengono offerte documentazione tecnica e guida online remota per problemi di installazione e messa in servizio.
I pezzi di ricambio usurabili, come le boccole delle cerniere, possono essere acquistati indipendentemente per la sostituzione sul campo.
Per ordini di progetti di massa, su richiesta è possibile organizzare un servizio di messa in servizio in loco a pagamento.
Domande frequenti
Q1: Il braccio di collegamento della cerniera JWGRIP UPC può sopportare la coppia di taglio della lavorazione?
R: No. Il braccio di collegamento della cerniera UPC per il cambio utensile a cambio rapido del robot fornisce solo la compensazione flottante per la fase di aggancio a cambio rapido. Dopo il bloccaggio, la struttura di finecorsa blocca tutti i movimenti di oscillazione. Il carico di taglio della lavorazione deve essere completamente sostenuto dal cambio utensile a cambio rapido JWGRIP UPC. I giunti a cerniera non devono mai subire una coppia di taglio.
Q2: È possibile aggiornare l'angolo di compensazione dell'oscillazione?
R: La specifica standard prevede una compensazione dell'oscillazione di ±3°. È possibile realizzare un angolo di compensazione più ampio tramite il servizio di personalizzazione OEM. Si prega di notare che l'angolo di compensazione ampliato ridurrà la rigidità strutturale complessiva, pertanto sarà richiesta una valutazione del carico finale del robot.
D3: Supporta piastre a cambio rapido per robot non UPC di terze parti?
A: La versione standard adotta l'interfaccia flangiata standard UPC. È possibile elaborare la disposizione personalizzata dei fori della flangia per adattare sistemi di cambio rapido alternativi.
Q4: È possibile sostituire separatamente le boccole delle cerniere usurate?
R: Sì. Le boccole sono definite componenti di ricambio soggette ad usura e possono essere procurate e scambiate singolarmente. Se l'albero rotante subisce una deformazione, è necessaria la sostituzione completa del braccio di collegamento.
Q5: Questo braccio di collegamento è adatto per applicazioni robotiche con carico utile elevato?
R: Il modello standard supporta un carico finale del robot massimo di 80 kg. Per scenari con carichi pesanti è necessario selezionare la variante personalizzata rinforzata. Confermare sempre il carico finale del robot prima della selezione finale.
Punti di riferimento della selezione
Il braccio di collegamento della cerniera JWGRIP UPC funziona come hardware meccanico di transizione flottante per i sistemi di cambio rapido dei robot. Il suo valore fondamentale risiede nella compensazione dell'impatto della deviazione della posizione nella fase di attracco e nella riduzione della difficoltà di debug per le postazioni di lavoro di automazione dei robot.
Confermare prima il carico finale effettivo del robot; non superare mai la capacità di carico nominale del prodotto.
Verificare che la flangia di aggancio corrisponda alle specifiche dello standard UPC.
Per i progetti con un ampio offset di installazione degli apparecchi, è possibile prendere in considerazione un angolo di compensazione dell'oscillazione più ampio su misura, nel frattempo la rigidità strutturale complessiva deve essere valutata in modo completo.
Dai la priorità alle unità finite dotate di guarnizioni antipolvere e strutture di finecorsa integrate. Evitare le versioni semplici con collegamento non protetto, che sono soggette a una rapida usura della cerniera in ambienti di officina polverosi e pieni di trucioli.
Invia richiesta
Informazioni di contatto
-
Indirizzo
No. 44, Daning Entrepreneurship Road, città di Humen, città di Dongguan, provincia del Guangdong, Cina
-
tel
-
E-mail
Benvenuto per inviare richiesta a JWGRIP. Il nostro team tecnico e di vendita professionale fornirà la selezione gratuita degli apparecchi, la progettazione di soluzioni personalizzate e un preventivo accurato.

Consigli sulle notizie