- Casa
- Chi siamo
- Prodotti
- Applicazioni
- Notizia
- Scaricamento
- Invia richiesta
- Contattaci

Italiano
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Produttore di serie di pinze a cambio rapido per robot professionali per l'automazione industriale
In qualità di fornitore di retrofit focalizzato sull'automazione della serie di pinze a cambio rapido per robot,JWGRIPfornisce adattatori di accoppiamento per vassoi, moduli di presa per estremità robot e bracci di presa articolati con test di fatica meccanica e produzione in lotti standardizzata per officine CNC e integratori di automazione che perseguono l'automazione di linee parziali mantenendo l'infrastruttura di movimentazione manuale esistente. Questo hardware di commutazione lato robot rimuove le principali barriere di aggiornamento senza la sostituzione completa dell'apparecchiatura. Abbinato alla serie di posizionamento del punto zero UPC eSerie di pallet Zero Point, crea flussi di lavoro completi e automatizzati per la movimentazione dei materiali per il trasferimento continuo dei pezzi tra stazioni robotizzate e a configurazione manuale. Nella produzione di massa vengono applicati rigorosi controlli della corsa di bloccaggio meccanico e della tolleranza del perno di posizionamento per garantire stabilità di posizionamento a lungo termine in condizioni di produzione miste di automazione manuale.
Messaggio di errore
Un gran numero di officine meccaniche possiedono già sistemi di attrezzaggio manuale maturi. Quando i gestori dello stabilimento pianificano di introdurre la movimentazione robotica, spesso presumono che l’acquisto di un solo braccio robotico possa garantire risultati di produzione a luci spente. In realtà, i corpi dei robot sono solo dispositivi che eseguono movimenti. Senza hardware di commutazione degli effetti finali abbinato, i robot non sono in grado di afferrare, sollevare e posizionare in modo affidabile i pallet e le attrezzature esistenti nel sito di produzione.
Quali conseguenze negative derivano da un hardware di presa del robot inadeguato?
Durante il movimento del robot ad alta velocità potrebbero verificarsi accoppiamenti allentati, posizione di presa sfalsata o caduta accidentale del pallet. Molti progetti di automazione presentano tempi di attività ridotti non a causa di guasti al controller del robot, ma a causa dell'hardware di connessione incompatibile tra la flangia del robot e i supporti del pezzo.
Come si preservano i flussi di lavoro di configurazione manuale esistenti dopo aver aggiunto l'hardware del robot?
Molti dei primi schemi di trasformazione dell’automazione costringono le officine a scegliere la modalità completamente automatica e ad abbandonare il comodo intervento manuale. Nella produzione mista di piccoli lotti reali, gli operatori devono ancora caricare manualmente pezzi grezzi di forma speciale, ispezionare parti semilavorate o gestire lo smontaggio di emergenza del pezzo.
L'hardware di commutazione dell'estremità del robot viene utilizzato solo per la produzione di massa completamente non presidiata?
Questo è un malinteso comune. Offre inoltre un grande valore per le officine semiautomatiche in modalità ibrida. Gli operatori possono completare offline i complessi lavori di preparazione manuale e i robot si prendono carico delle attività ripetitive di trasporto dei pallet.
Differenze funzionali
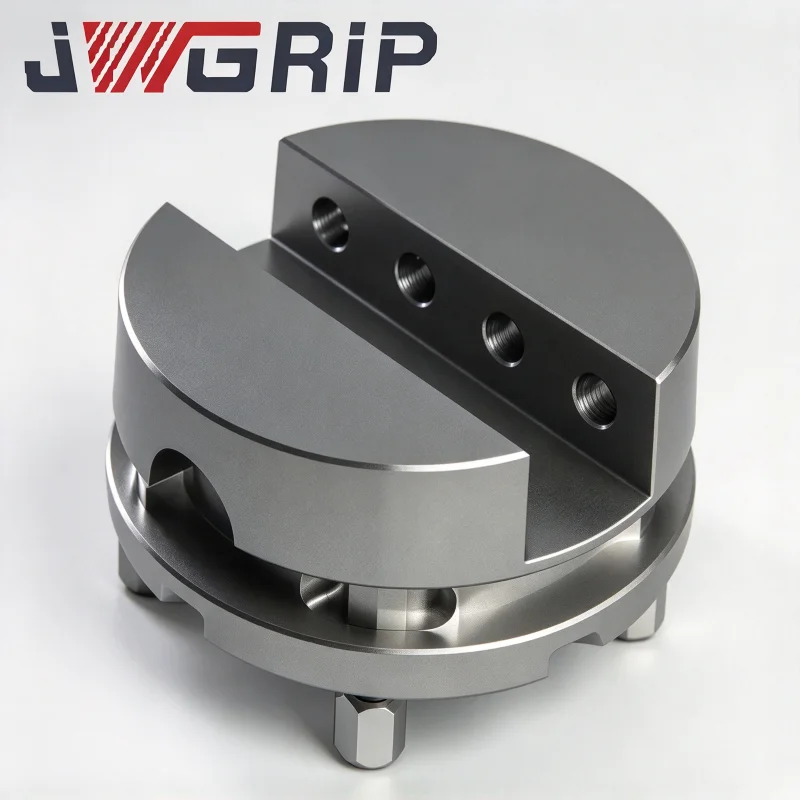
Accoppiamento del vassoio della pinza a cambio rapido del robot: questo componente di collegamento intermedio stabilisce una relazione di abbinamento meccanico stabile tra i moduli di presa e i pallet di destinazione. Assorbe piccole deviazioni di posizione generate da errori di posizionamento del movimento del robot, evitando danni rigidi da collisione tra strutture meccaniche durante i cicli di trasferimento ad alta velocità.
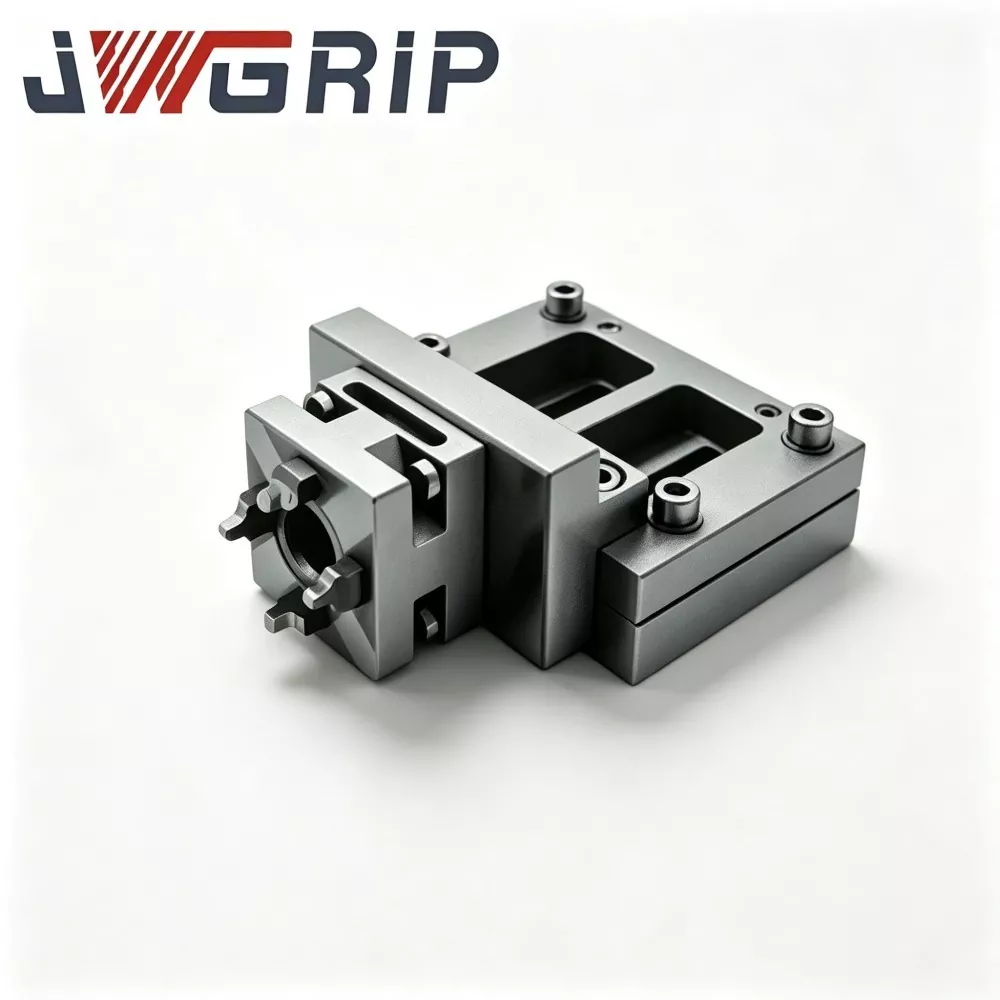
Modulo pinza a cambio rapido robot N160: questo modulo centrale montato su flangia funge da unità base installata direttamente sulla flangia di uscita del robot. Fornisce un'interfaccia di bloccaggio standardizzata per i successivi bracci di presa, consentendo il rapido scambio di diversi strumenti finali senza modificare ripetutamente i parametri del programma del robot.
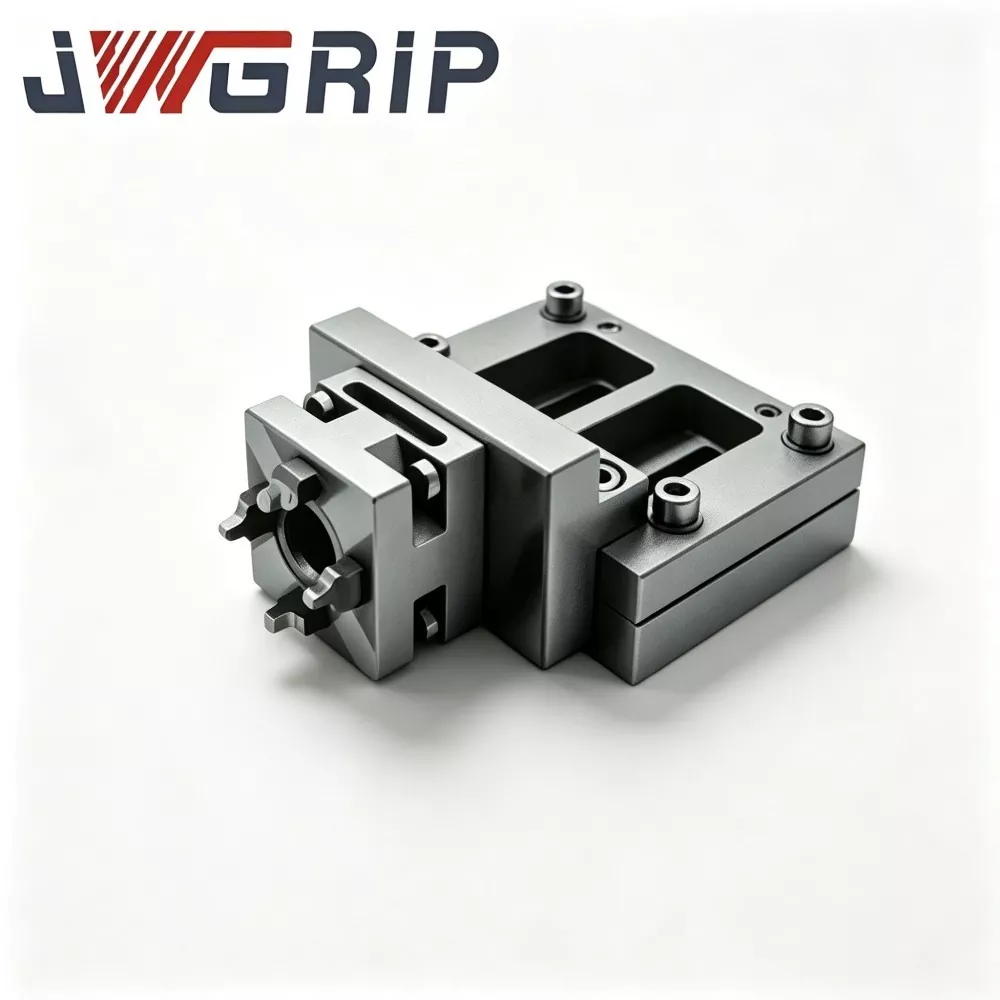
Braccio di collegamento a cerniera N160 per pinza a cambio rapido robot: il braccio di esecuzione mobile che entra fisicamente in contatto con i contorni esterni del pallet. Il suo profilo strutturale è ottimizzato in base alla geometria del bordo del pallet, fornendo una forza di presa stabile in stile avvolgimento. Impedisce lo scivolamento in accelerazione e decelerazione durante il movimento della traiettoria del robot.
Indicatori fondamentali di valutazione
Come verificare se il carico nominale corrisponde alle effettive esigenze di produzione?
Gli utenti non possono semplicemente fare riferimento ai dati di carico nominale del braccio robot. Devono calcolare il peso totale compreso il modulo di presa, il braccio di collegamento, il pallet, l'attrezzatura e il pezzo grezzo. Un carico composito superiore accelera l'usura meccanica e induce rischi nascosti di caduta.
Perché la precisione di posizionamento ripetuto dell'azione di presa è altrettanto importante della precisione del mandrino a punto zero?
Anche se i mandrini lato macchina possiedono una precisione a livello di micron, se la pinza del robot produce una grande deviazione di posizione durante la raccolta e il posizionamento dei pallet, la precisione complessiva del sistema sarà notevolmente ridotta. L'errore di posizionamento del lato pinza verrà trasmesso all'intero ciclo di bloccaggio del pezzo.
Quali fattori ambientali dovrebbero essere considerati per l'hardware del robot?
Gli effettori finali dei robot lavorano all'interno delle zone periferiche della macchina utensile, colpiti da liquidi refrigeranti da taglio, trucioli metallici e nebbia d'olio. Il trattamento superficiale dell'hardware e le prestazioni di tenuta devono resistere alla corrosione e all'intasamento dei trucioli all'interno delle posizioni di movimento dei giunti.
Come realizzare un aggancio senza soluzione di continuità con l'hardware di fissaggio pezzo a punto zero periferico?
Quali prerequisiti sono necessari per collaborare con la serie UPC Zero Point Positioning?
Mantenere dimensioni di presa del contorno esterno coerenti per i pallet di destinazione. La geometria del braccio di collegamento della cerniera deve corrispondere alla struttura del bordo dei pallet della serie UPC, in modo che i robot possano completare un'azione di prelievo stabile per i pallet compatibili con i robot.
Quali vantaggi comporta l'abbinamento con la serie Zero Point Pallet?
Con l'adattatore per l'accoppiamento dei vassoi, i robot possono anche movimentare i normali pallet utilizzati manualmente. I negozi non hanno bisogno di sostituire tutti i pallet esistenti per realizzare una trasformazione semi-automatizzata, proteggendo i precedenti investimenti hardware.
Quali rischi nascosti dovrebbero essere evitati nel funzionamento in modalità ibrida?
Evitare l'uso misto di pallet con dimensioni esterne diverse in un'area di lavoro del robot. Diverse dimensioni del contorno causeranno posizioni di presa errate. In loco deve essere effettuata una rigorosa gestione della classificazione dei pallet.
Materiale hardware e caratteristiche del processo
I principali corpi strutturali dei moduli di presa e dei bracci di collegamento adottano acciaio legato ad alta resistenza. Le superfici di contatto e di bloccaggio della chiave ricevono tempra di cementazione e rettifica di precisione. Ogni componente finito supera ripetuti test di fatica ciclica con rilascio prima della spedizione. La deformazione strutturale è rigorosamente controllata in condizioni di pieno carico nominale.
Le dimensioni della connessione della flangia seguono gli standard di interfaccia dei robot industriali tradizionali. Le posizioni chiave dei fori di installazione mantengono l'intercambiabilità, riducendo il lavoro di modifica secondaria durante l'installazione in loco.
I servizi di adattamento personalizzato comprendono la regolazione della corsa di presa, speciali piastre di conversione della flangia e trattamento superficiale antiusura, per adattarsi a profili di pallet non standard e vari marchi di robot.
Note sull'applicazione
I componenti di presa del robot subiscono frequenti impatti di accelerazione e decelerazione durante ogni ciclo di movimento. L'accumulo di trucioli all'interno dei giunti a cerniera aumenterà la resistenza al movimento e produrrà uno spostamento di presa. La pulizia e la lubrificazione periodiche dei giunti devono essere incluse nelle liste di controllo quotidiane della manutenzione delle apparecchiature. Il funzionamento continuo senza manutenzione ordinaria degraderà gradualmente la stabilità della presa, anche per componenti di automazione ben progettati.
Nuovi Prodotti
- Mandrino pneumatico EROWA ITS100 compatibile ER -155202

- Mandrino per elettroerosione a filo per bloccaggio pezzi di precisione

- Morsa per elettroerosione a filo per bloccaggio pezzi di precisione

- Piastra di centraggio EDM 54x54 tipo R

- Asta di prolunga tipo R per portaelettrodo EDM

- View as
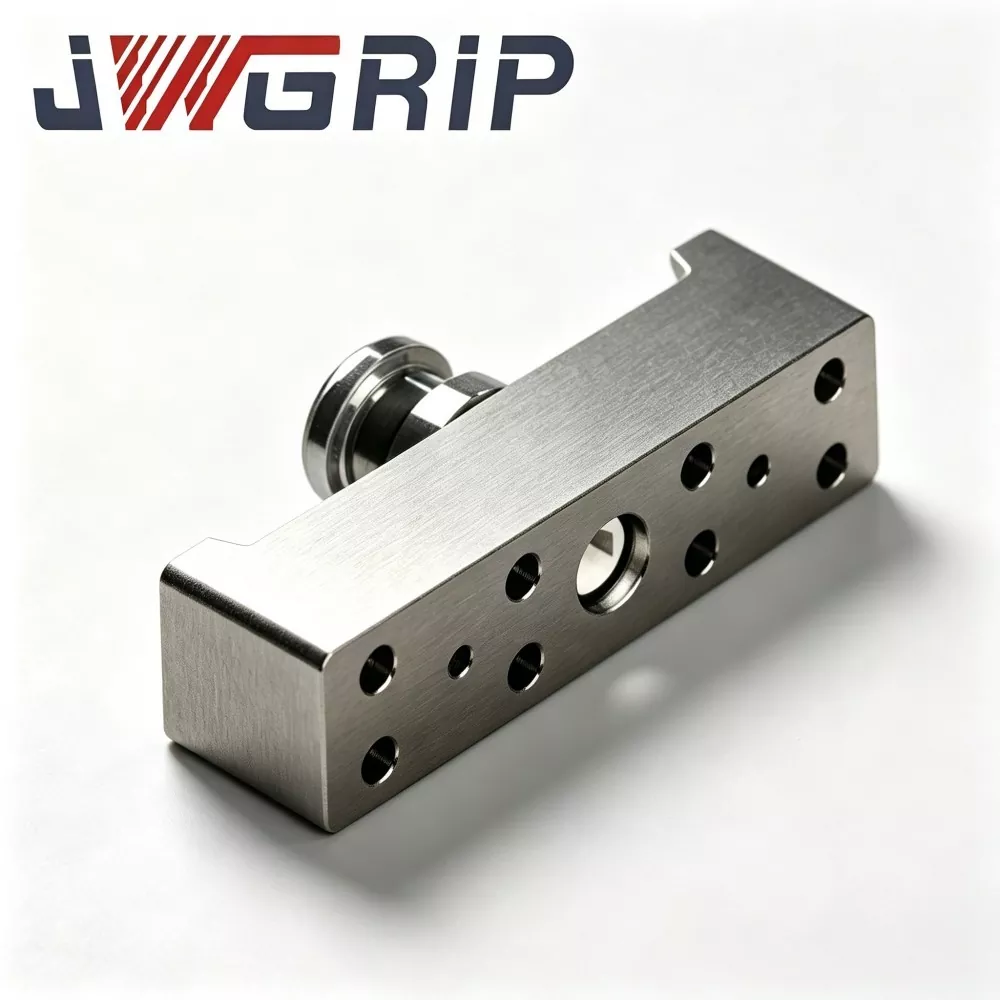
Braccio di collegamento a cerniera N160 per pinza a cambio rapido robot
JWGRIP è il produttore e fornitore professionale del braccio di collegamento a cerniera N160 per pinza a cambio rapido robot in Cina, fornendo un servizio diretto in fabbrica con prodotti standard completamente disponibili per supportare l'implementazione di progetti di automazione globale e la manutenzione dell'officina. Si tratta di un componente oscillante con cerniera per trasmissione della forza centrale ad alte prestazioni progettato specificamente per i moduli di presa a cambio rapido dei robot serie N160. Integra la struttura ottimizzata di trasmissione della forza e la tecnologia di formatura integrata forgiata a caldo in un'unica unità funzionale, fungendo da parte cinematica chiave che converte la forza motrice del pistone lineare in movimento di bloccaggio oscillante della ganascia della pinza.
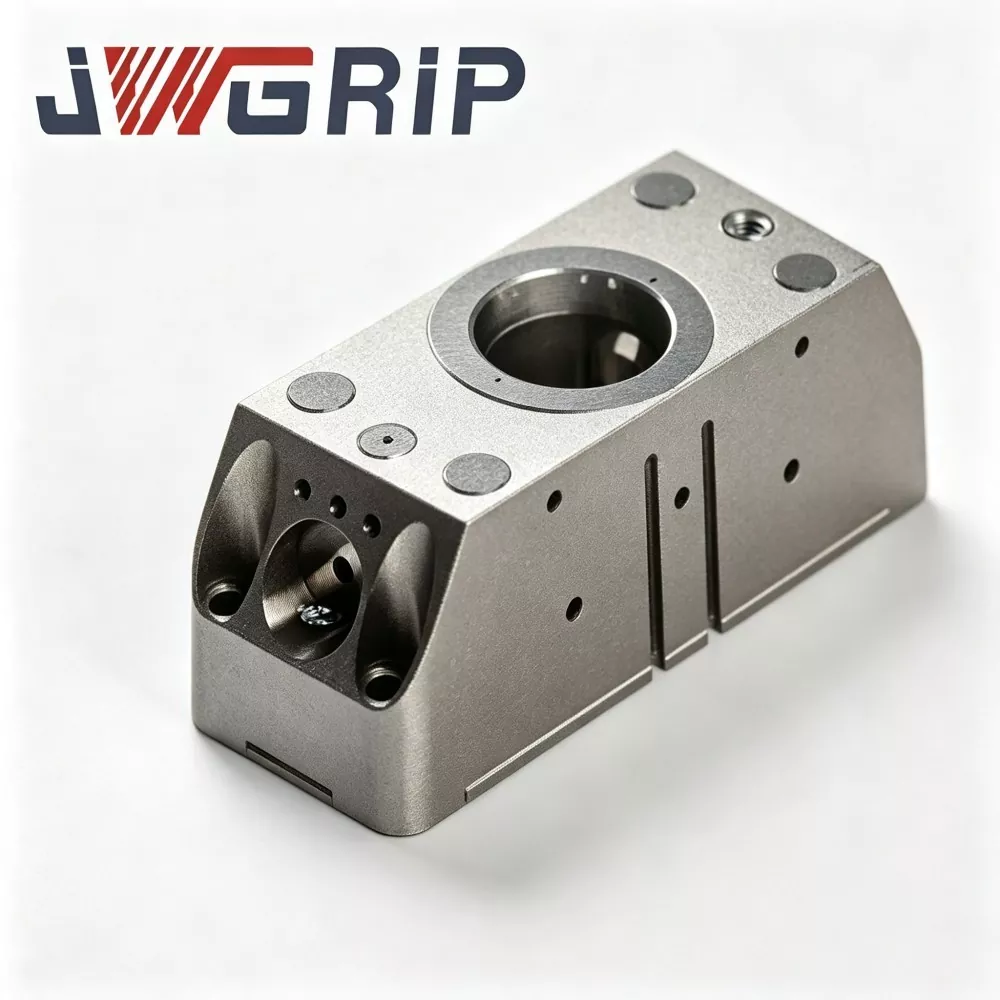
Modulo di presa a cambio rapido robot N160
JWGRIP è il produttore e fornitore professionale del modulo di presa a cambio rapido robot N160 in Cina, che supporta l'approvvigionamento di ordini all'ingrosso e fornisce un prezzo di fabbrica autentico per i partner di progetti di automazione globali. Si tratta di un'unità di esecuzione dell'estremità del braccio robotica integrata recentemente aggiornata, appositamente progettata per le moderne linee di produzione flessibili senza personale. Integrando in modo innovativo la pinza parallela pneumatica e l'interfaccia di cambio rapido del robot in un unico corpo modulare, elimina la necessità di dischi a cambio rapido separati e di un gruppo di pinze indipendente, senza richiedere flange di collegamento multistrato aggiuntive o accessori di transizione.
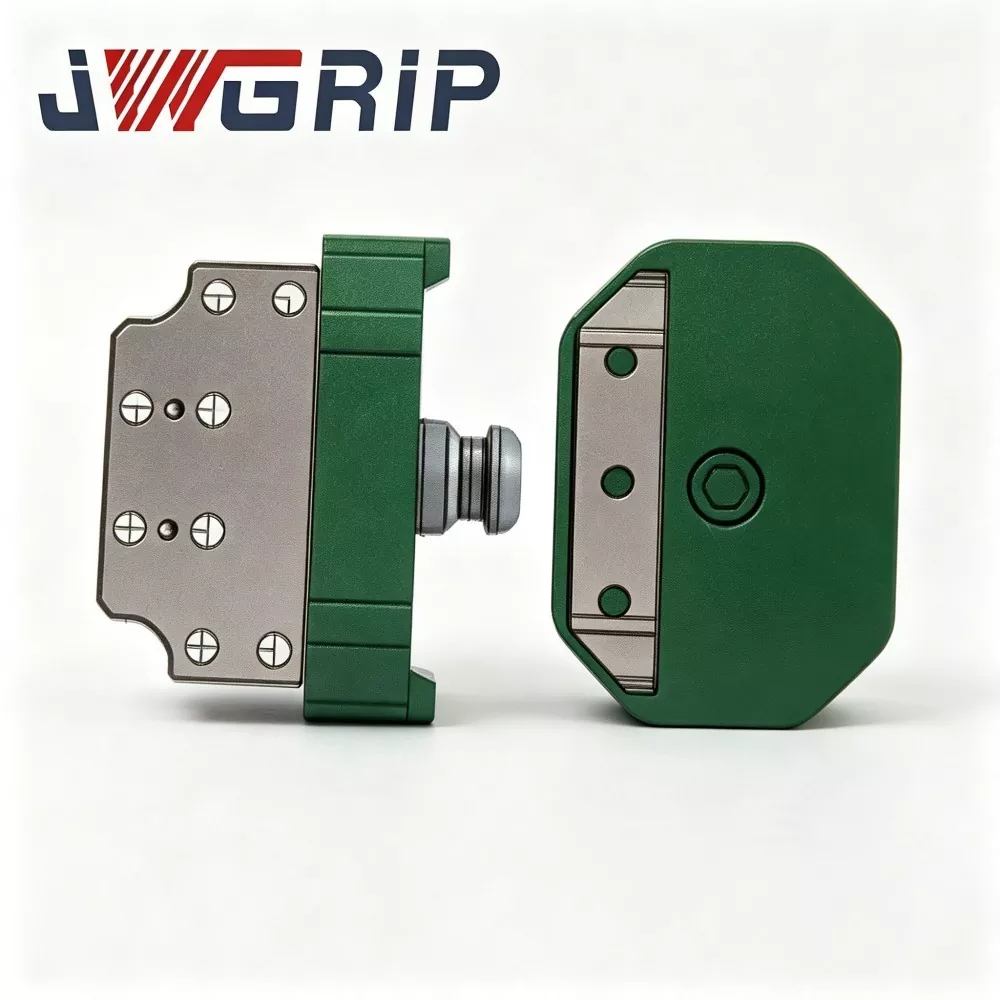
Accoppiamento del vassoio della pinza a cambio rapido del robot
JWGRIP è il produttore e fornitore di accoppiatori professionali per vassoi pinza a cambio rapido per robot in Cina. Si tratta di un avanzato componente di commutazione dell'effettore finale integrato del robot appositamente progettato per linee di produzione flessibili e automatizzate senza personale. Integra la configurazione strutturale dell'acciaio legato ad alta resistenza e il processo di rettifica di precisione in un'unica unità, realizzando il cambio completamente automatico degli utensili del robot senza intervento manuale durante la sostituzione di pinze, vassoi e altri utensili finali.
JWGRIP è un produttore e fornitore professionale Serie di pinze a cambio rapido robot in Cina. Vi diamo un cordiale benvenuto nei prodotti all'ingrosso di alta qualità a prezzi competitivi dalla nostra fabbrica.
Consigli sulle notizie