- Casa
- Chi siamo
- Prodotti
- Applicazioni
- Notizia
- Scaricamento
- Invia richiesta
- Contattaci

Italiano
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Nuovi Prodotti
- Mandrino pneumatico EROWA ITS100 compatibile ER -155202

- Mandrino per elettroerosione a filo per bloccaggio pezzi di precisione

- Morsa per elettroerosione a filo per bloccaggio pezzi di precisione

- Piastra di centraggio EDM 54x54 tipo R

- Asta di prolunga tipo R per portaelettrodo EDM

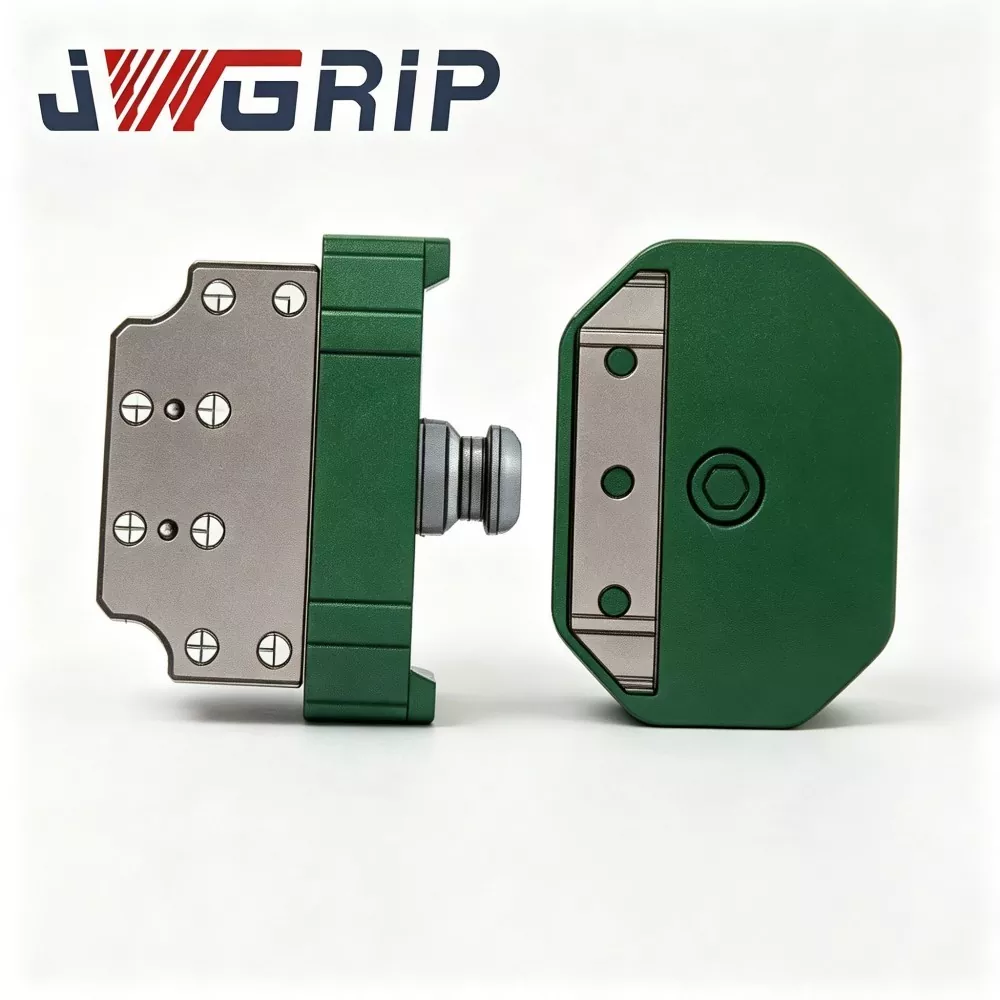
Accoppiamento del vassoio della pinza a cambio rapido del robot
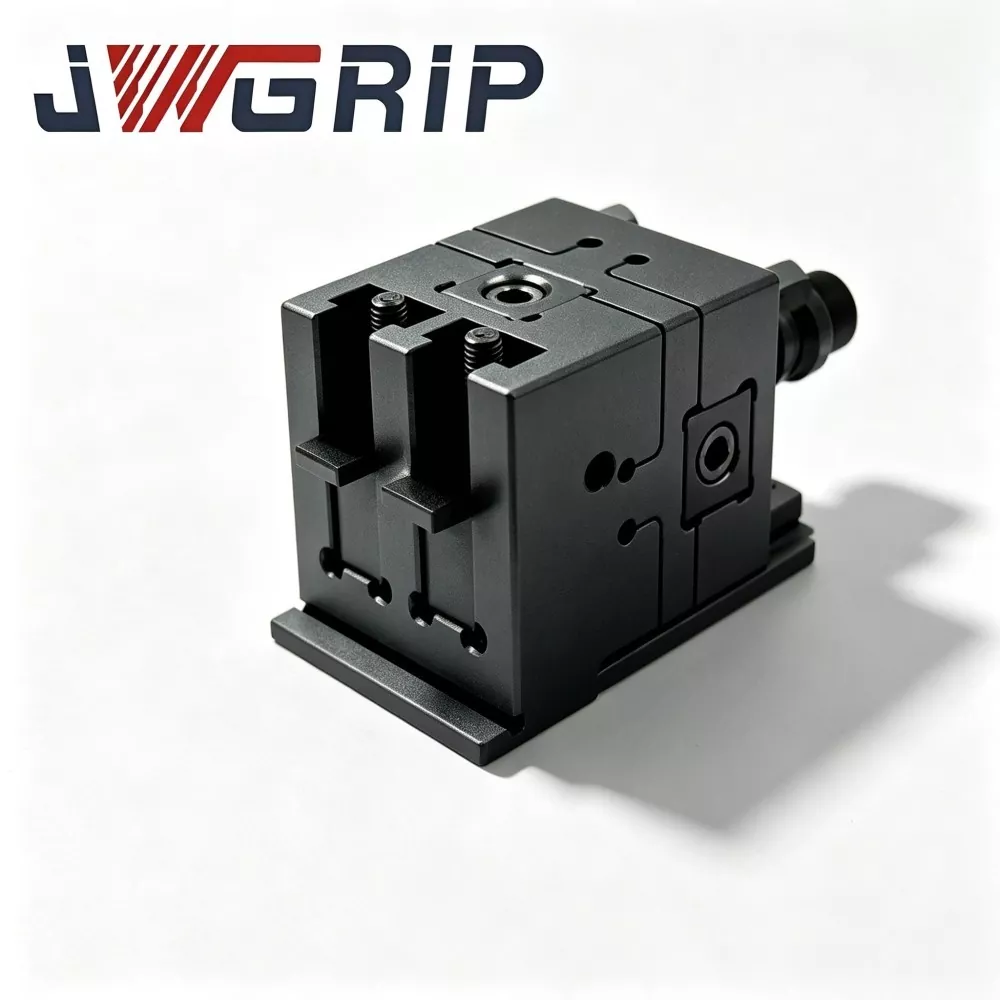
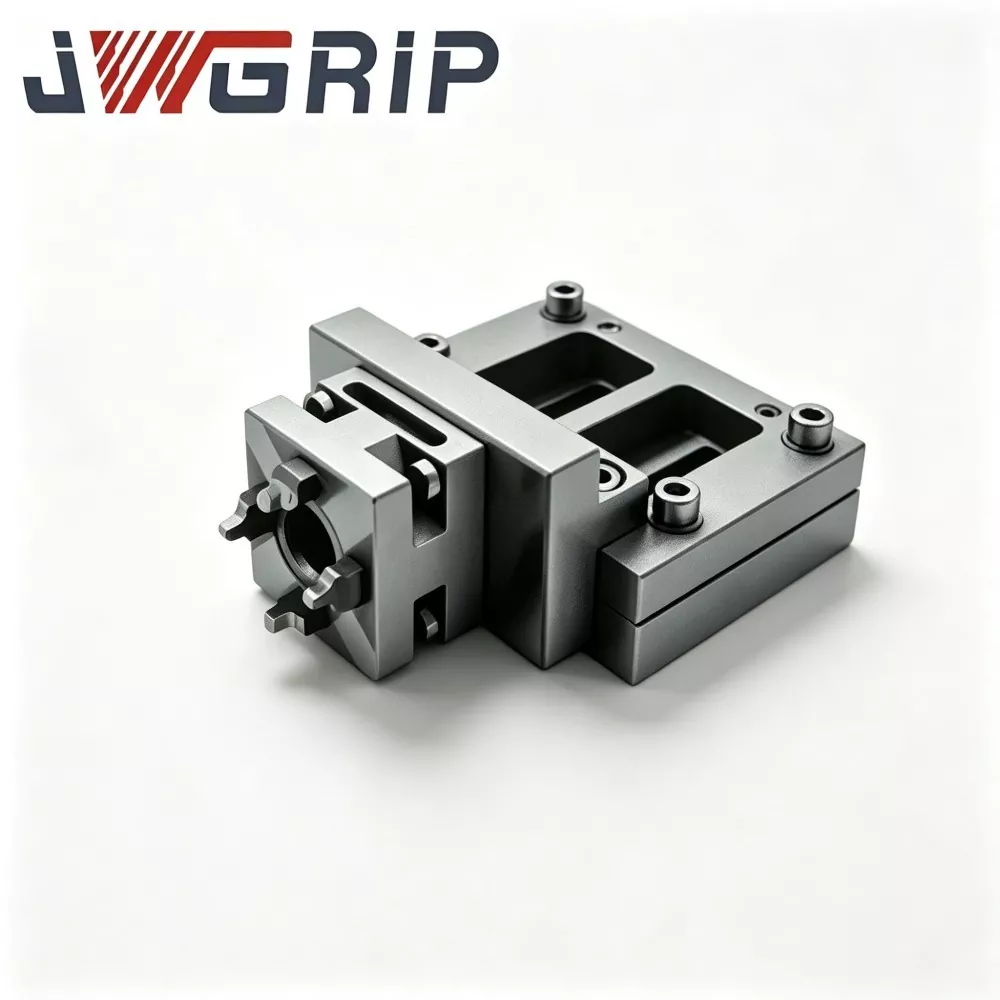
JWGRIP è il produttore e fornitore di accoppiatori professionali per vassoi pinza a cambio rapido per robot in Cina. Si tratta di un avanzato componente di commutazione dell'effettore finale integrato del robot appositamente progettato per linee di produzione flessibili e automatizzate senza personale. Integra la configurazione strutturale dell'acciaio legato ad alta resistenza e il processo di rettifica di precisione in un'unica unità, realizzando il cambio completamente automatico degli utensili del robot senza intervento manuale durante la sostituzione di pinze, vassoi e altri utensili finali.
Questo accoppiamento del vassoio di presa a cambio rapido per robot ad alte prestazioni presenta un errore di posizionamento ripetuto estremamente basso, eccellenti prestazioni anti-fatica e una durata di servizio ultra lunga e supporta il feedback del segnale di bloccaggio e sbloccaggio automatico per soddisfare i requisiti di funzionamento intelligente della produzione senza operatore. Prodotto rigorosamente attraverso l'ispezione delle materie prime, la lavorazione di precisione CNC, il trattamento termico professionale e il processo di indurimento superficiale, ogni giunto è sottoposto a test completi sulle prestazioni del prodotto finito e alla verifica continua del carico ciclico, in conformità con gli standard di sicurezza meccanica CE.
Offre prestazioni meccaniche stabili e costanti in scenari di commutazione ciclica a lungo termine. Ampiamente compatibile con i modelli di robot industriali multimarca, è ampiamente applicato nell'assemblaggio di batterie di nuova energia, nella produzione di componenti elettronici 3C, nell'assemblaggio di ricambi auto e nei laboratori di smistamento logistico intelligente. Supportando la fornitura di disegni tecnici professionali, la consulenza in loco e una guida tecnica post-vendita completa, accorcia efficacemente il ciclo di implementazione dei progetti di rinnovamento delle linee di produzione flessibili dei robot per i clienti industriali globali.
Introduzione al meccanismo di lavoro principale
L'accoppiamento del vassoio della pinza a cambio rapido del robot è un componente di interfaccia a scambio rapido dedicato all'estremità del robot, utilizzato principalmente per il passaggio rapido tra i moduli della pinza del robot e i moduli del vassoio che trasportano il materiale.
Senza questo accoppiamento, ogni scambio tra vassoio e pinza richiede l'arresto della linea di produzione, la rimozione manuale dei bulloni, la regolazione del riferimento e la calibrazione delle coordinate. Un singolo cambio utensile può richiedere 10-30 minuti e ridurre notevolmente l'efficacia complessiva delle apparecchiature (OEE) delle linee automatizzate.
Il giunto è costituito da due gruppi principali:
1. Base lato robot (lato principale): fissata permanentemente alla flangia del robot.
2. Adattatore lato utensile (lato slave): montato separatamente su ciascuna pinza e ciascun vassoio.
Flusso di lavoro:
1. Il robot si sposta sulla docking station e avvicina la base sul lato robot all'adattatore di destinazione sul lato utensile (pinza o vassoio).
2. L'aria compressa fa sì che i denti di bloccaggio meccanico integrati si innestino, completando il bloccaggio meccanico.
3. I perni di posizionamento e i fori di posizionamento ad alta precisione realizzano un posizionamento ripetuto accurato. I passaggi pneumatici integrati collegano automaticamente i circuiti del gas lato utensile per l'alimentazione del vuoto o della pinza pneumatica.
4. Il sensore interno trasmette il segnale sullo stato di blocco in tempo reale al sistema di controllo del robot. Il robot esegue le successive attività di movimentazione solo dopo aver ricevuto il segnale di conferma di "blocco sul posto", evitando la caduta accidentale del pezzo causata da un bloccaggio incompleto.
5. Quando è necessario lo scambio dell'utensile, il robot emette un segnale di sblocco; il circuito dell'aria rilascia pressione; disinnesto dei denti con bloccaggio meccanico; il robot si allontana dallo strumento corrente e si aggancia all'effettore finale target successivo.
La maggior parte dei dischi a cambio rapido per uso generico disponibili sul mercato non sono ottimizzati a livello strutturale per condizioni di carico alternato miste con pinze per vassoi. L'utensileria del vassoio genera un carico eccentrico su un'ampia area mentre le pinze compatte forniscono un carico concentrato; l'alternanza ripetuta accelera l'abrasione della superficie di riferimento. Basandosi su centinaia di esperienze in progetti di retrofit di stazioni robotiche, JWGRIP ottimizza la distribuzione del carico e la costruzione di protezione dei dati di questo giunto per sostenere la stabilità di posizionamento a lungo termine in cicli alternati di carico eccentrico e carico concentrato.
Tipica analisi dei punti critici operativi
Le fabbriche che utilizzano la movimentazione mista multi-utensile (vassoio + pinza) tramite robot industriali di solito incontrano i seguenti colli di bottiglia con le normali soluzioni a cambio rapido:
1. Lunghi tempi di fermo macchina dovuti al cambio utensile manuale Il frequente smontaggio/assemblaggio dei bulloni, la regolazione del riferimento e la ricalibrazione delle coordinate occupano gran parte del tempo di produzione, riducono l'OEE e limitano la capacità di produzione delle stazioni automatizzate.
2. Fluttuazione della precisione della posizione indotta dall'intervento umano La qualità dell'allineamento manuale dipende in larga misura dalla competenza dell'operatore. La deviazione della posizione si accumula dopo più cicli di sostituzione dell'utensile e compromette la coerenza dell'assieme.
3. Rischi per la sicurezza in scenari di cambio manuale degli strumenti. L'intervento manuale vicino all'estremità del robot in movimento crea rischi di collisioni e lesioni durante le ripetute operazioni di cambio degli strumenti.
4. Usura prematura della superficie di riferimento in condizioni di carico alternato. I dischi a cambio rapido per uso generale sono progettati per effettori finali di tipo singolo. L'alternanza tra vassoi a carico eccentrico di grandi dimensioni e pinze a carico concentrato accelera l'abrasione della superficie di posizionamento, portando a una diminuzione della precisione di posizionamento ripetuto e a una manutenzione frequente.
5. Meccanismo di sicurezza con feedback del segnale insufficiente. Alcune unità a cambio rapido a basso costo non dispongono di feedback sullo stato di blocco in tempo reale. Il robot può eseguire movimenti in condizioni di bloccaggio incompleto e provocare incidenti dovuti alla caduta del pezzo.
L'accoppiamento rapido del vassoio pinza-vassoio del robot JWGRIP risolve i punti critici sopra menzionati attraverso cinque misure di progettazione fondamentali: struttura portante dedicata ottimizzata per il carico misto, meccanismo anticaduta con interblocco meccanico, feedback del sensore dello stato di blocco in tempo reale, parti soggette ad usura modulari sostituibili, matrice di prodotto con carico nominale multigrado che copre 3-120 kg.
Composizione del modulo
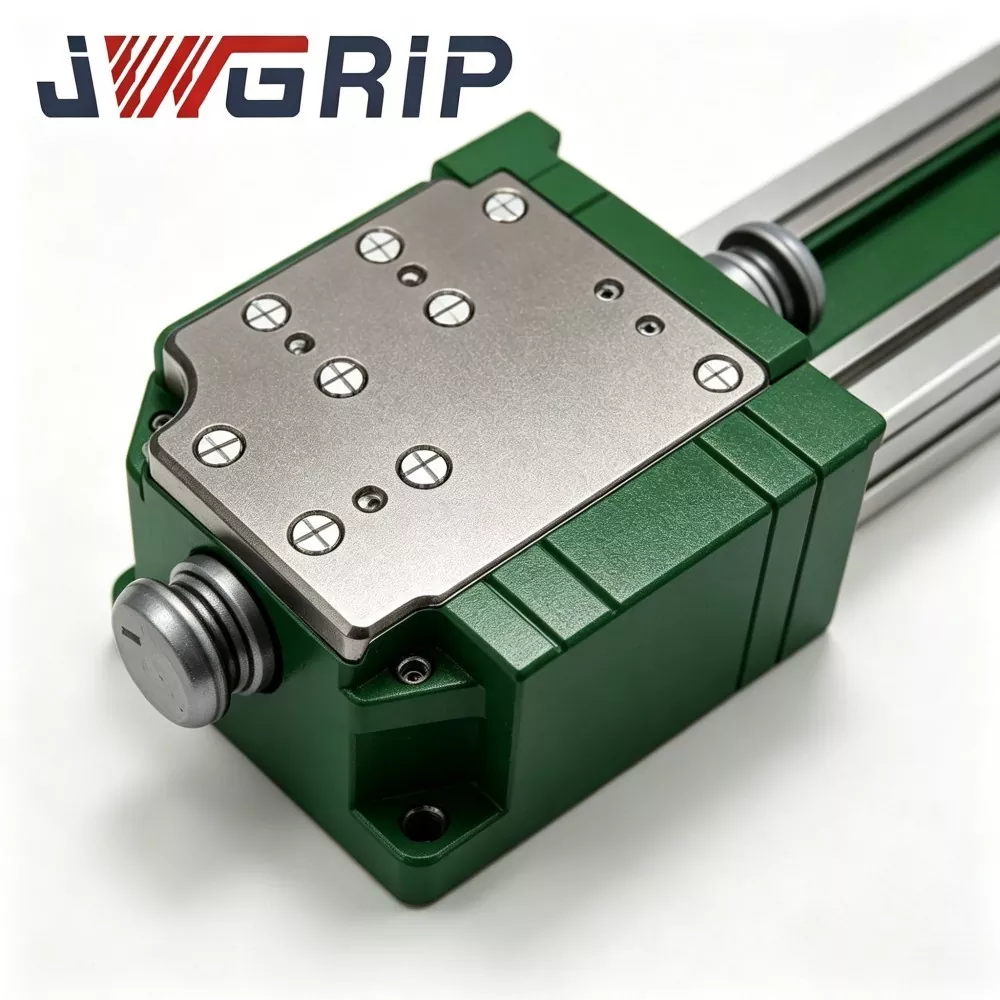
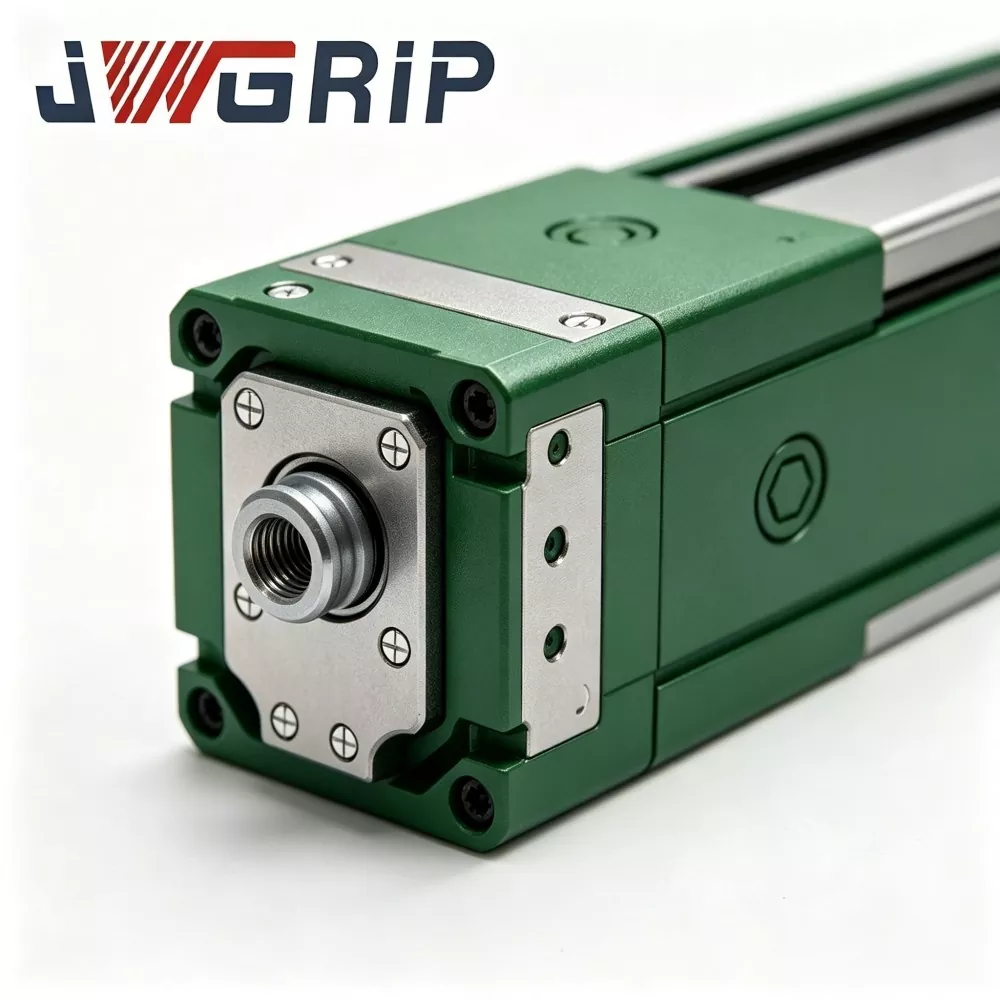
L'accoppiamento del vassoio della pinza a cambio rapido del robot JWGRIP è costituito da sei moduli funzionali chiave:
① Assemblaggio base principale lato robot
② Assieme adattatore slave lato utensile
③ Gruppo dente-blocco con interblocco meccanico (struttura di sicurezza anticaduta)
④ Set di posizionamento del perno di posizionamento e del foro di posizionamento ad alta precisione
⑤ Gruppo passaggio pneumatico integrato integrato
⑥ Sensore di rilevamento dello stato di blocco e unità di uscita del segnale
Descrizione strutturale
1. Assemblaggio della base principale lato robot. Base di montaggio principale fissata sulla flangia del robot; Superfici di riferimento di accoppiamento chiave in acciaio legato ad alta resistenza, trattate per distensione e rettificate di precisione. Sopporta carichi dinamici compositi trasmessi dagli effettori finali lato utensile.
2. Gruppo adattatore secondario lato utensile Piastra di collegamento lato utensile, installata separatamente su ciascuna pinza e ciascun vassoio. Corrisponde alla base principale in termini di dimensione di aggancio, superficie di riferimento e interfaccia del circuito gas.
3. Gruppo di denti di bloccaggio con interblocco meccanico Denti di bloccaggio meccanici ad azionamento pneumatico. Realizza un impegno meccanico positivo dopo l'attracco. Anche in caso di interruzione accidentale dell'alimentazione pneumatica, l'interblocco meccanico mantiene lo stato bloccato per impedire la caduta dell'utensile, soddisfacendo la protezione di sicurezza passiva conforme CE.
4. Set di posizionamento di perni di posizionamento e fori di posizionamento ad alta precisione I perni di posizionamento e i fori di posizionamento rettificati di precisione garantiscono prestazioni di posizionamento ripetuto ≤±0,008 mm dopo ogni aggancio. La boccola portante appositamente ottimizzata rallenta l'usura causata dall'alternanza di cicli di carico eccentrico/carico concentrato.
5. Gruppo di passaggio pneumatico integrato integrato Canali del circuito del gas sigillati incorporati all'interno dei lati master e slave. Completa automaticamente la connessione pneumatica durante l'attracco, fornendo aria compressa per pinze pneumatiche o vassoi sottovuoto senza disposizione di tubi esterni aggiuntivi.
6. Sensore di rilevamento dello stato del blocco e unità di uscita del segnale. Il sensore integrato rileva l'effettiva condizione di inserimento del blocco meccanico e invia il segnale di commutazione verso il sistema robot-PLC. La logica del movimento del robot può essere configurata per consentire il movimento solo dopo aver ricevuto il segnale di conferma "completamente bloccato".
Principali vantaggi tecnici
1. Struttura ottimizzata per carico misto per scenari di scambio alternato delle pinze per vassoi
La maggior parte dei dischi a cambio rapido disponibili sul mercato sono destinati agli effettori finali di una sola categoria. Questo accoppiamento rinforza l'anello portante e la struttura della boccola del perno di posizionamento per una frequente alternanza tra vassoi di grandi dimensioni e pinze compatte. Riduce l'abrasione della superficie di riferimento in condizioni alternate di carico eccentrico e carico concentrato. Verificato da progetti sul campo: oltre 1 milione di cicli di attracco stabili con produzione ciclica 24 ore su 24 a carico nominale.
2. Precisione di posizionamento ripetuto ≤±0,008 mm per la coerenza dell'assemblaggio
Adotta manicotti dei cuscinetti in lega di alta precisione e perni di posizionamento rifiniti a molatura. Dopo lo scambio della pinza del vassoio, le coordinate del programma del robot non richiedono una ricalibrazione su larga scala, riducendo drasticamente il carico di lavoro di debugging dei tecnici in loco. Fondamentale per scenari ad alta precisione come l'impilamento di celle di batterie di nuova energia e l'assemblaggio di componenti 3C.
3. Design a doppia sicurezza: autoblocco meccanico + feedback sullo stato della serratura elettrica
L'interblocco meccanico passivo mantiene lo stato di blocco in caso di perdita accidentale dell'alimentazione d'aria per evitare la separazione improvvisa dell'utensile. Il controller del robot può eseguire il movimento solo dopo aver ricevuto il segnale di feedback elettrico "completamente bloccato". Questo meccanismo a doppia sicurezza certificato CE elimina i principali rischi per la sicurezza nelle officine senza personale.
4. Architettura modulare delle parti soggette a usura per una manutenzione a basso costo
I principali componenti di consumo, tra cui i manicotti dei perni di posizionamento e gli anelli di tenuta, adottano un design modulare diviso. Gli utenti possono sostituire solo le parti soggette ad usura locali senza smontare la base principale dalla flangia del robot. Riduce i tempi di inattività delle apparecchiature e riduce le spese di manutenzione a lungo termine. I kit di parti di ricambio possono essere forniti insieme al preventivo dell'unità principale.
5. Matrice di carico nominale ad ampio raggio e compatibilità con più marchi di robot
Il carico nominale del prodotto in stock copre 3 kg-120 kg. Le dimensioni della flangia di montaggio seguono gli standard tradizionali del settore dei robot, compatibili con ABB, FANUC, KUKA, YASKAWA e i marchi di robot cinesi nazionali. Supporta il collegamento con vassoi sottovuoto, pinze meccaniche, ganasce pneumatiche e altri effettori finali. Per esigenze speciali sono disponibili flange personalizzate, coefficiente di carico o modifica della struttura di tenuta.
6. Produzione completamente interna e servizio completo di supporto tecnico
I processi principali, tra cui lo screening delle materie prime, il trattamento termico, la lavorazione meccanica di precisione e i test ciclici del prodotto finito, vengono completati all'interno dello stabilimento JWGRIP, senza esternalizzazione dei processi principali. Il team di ingegneri fornisce disegni 2D/3D, manuali di installazione e suggerimenti per l'impostazione dei parametri per gli utenti finali.
Scenari applicativi multisettore
1. Linee di assemblaggio di batterie e moduli di accumulo di energia della nuova energia
Nelle officine che producono moduli batteria agli ioni di litio, un robot deve alternare il vassoio di aspirazione a vuoto per il trasporto del modulo e la pinza meccanica per le attività di serraggio dei dispositivi. L'accoppiamento JWGRIP realizza lo scambio automatico degli utensili senza operatore. La durata del cambio utensile scende da 15 minuti manuali fino a 3 secondi automatici, riducendo drasticamente i tempi di fermo della linea di produzione causati dalla sostituzione degli utensili. Numerosi produttori di apparecchiature per lo stoccaggio dell’energia nel sud della Cina hanno adottato questa soluzione.
2. Linee di produzione di assemblaggio di prodotti elettronici 3C
Per le stazioni di assemblaggio di componenti di telefoni cellulari e coperture di notebook, l'accoppiamento per carichi leggeri (3-10 kg) coopera con vassoi di materiale di piccole dimensioni e pinze pneumatiche in miniatura. L'aggancio ad alta precisione evita la deviazione dell'assemblaggio indotta dal cambio dell'utensile, supportando l'assemblaggio continuo ad alta velocità di componenti elettronici di precisione.
3. Workshop di assemblaggio automatizzato di componenti automobilistici
La produzione di componenti per auto richiede che i robot gestiscano sia i vassoi di materiali sfusi sia il posizionamento delle pinze di bloccaggio. L'accoppiamento di grado da medio a pesante (25-120 kg) prevede frequenti incarichi di scambio di utensili.
4. Stazioni di smistamento automatizzato di logistica intelligente
Nelle officine di smistamento automatizzato dei materiali, il robot alterna il vassoio di trasporto delle scatole intere alla pinza di prelievo per pezzi singoli. Un robot realizza operazioni multifunzionali, riducendo l’investimento totale nei sistemi di smistamento automatizzato.
Flusso di lavoro di produzione e quadro di controllo della qualità
JWGRIP implementa il sistema di gestione della qualità ISO 9001:2015 in tutta la catena di produzione. Le attrezzature interne comprendono centri di lavoro CNC, forni per trattamento termico ad alta temperatura, rettificatrici di precisione, strumenti di ispezione metallografica, banchi prova completi di carico ciclico e strutture per prove in nebbia salina. Tutta la lavorazione dei componenti principali viene completata internamente invece di approvvigionarsi di parti finite in outsourcing.
Flusso di lavoro di produzione completo:
1. Ispezione in entrata delle materie prime: il materiale della barra di acciaio legato riceve analisi della composizione chimica e test di durezza; le materie prime non conformi vengono scartate prima di entrare in produzione.
2. Lavorazione di sgrossatura e finitura CNC: modellatura del corpo principale, dell'alloggiamento del perno di posizionamento e dei componenti del dente di bloccaggio tramite apparecchiature CNC ad alta precisione.
3. Trattamento termico sotto vuoto e indurimento superficiale: i componenti principali portanti vengono sottoposti a tempra e rinvenimento per migliorare la durezza e le prestazioni antiusura.
4. Processi di rettifica di precisione: le superfici di riferimento critiche e i fori dei perni di posizionamento vengono sottoposti a rettifica fine per soddisfare severi requisiti di tolleranza dimensionale e ruvidità superficiale.
5. Assemblaggio dei componenti e messa in servizio del circuito pneumatico: assemblaggio dei denti di bloccaggio, degli elementi di tenuta e delle unità sensore; eseguire la prova di tenuta del circuito gas interno.
6. Test di carico ciclico con funzionalità complete: ogni giunto finito esegue migliaia di simulazioni cicliche di bloccaggio-sblocco in condizioni di carico nominale; verificare l'accuratezza del posizionamento ripetuto, l'ermeticità e l'affidabilità del feedback del segnale; le unità non qualificate vengono restituite per la rilavorazione.
7. Ispezione finale e marcatura laser: controllo dimensionale, ispezione estetica, marcatura di certificazione; i prodotti qualificati entrano nel magazzino dei prodotti finiti per lo stoccaggio.
Guida alla manutenzione
1. Ispezione visiva quotidiana: prima di ogni turno di produzione, controllare visivamente le superfici di riferimento, l'area di lavoro dei denti di bloccaggio e gli anelli di tenuta per verificare la presenza di trucioli, sporco o danni dovuti a impatto meccanico. Eliminare i contaminanti estranei con aria compressa secca.
2. Innesco della manutenzione basato sul conteggio ciclico: durante la produzione continua di 24 ore, ispezionare i manicotti dei perni di posizionamento e gli anelli di tenuta ogni 300.000 cicli di aggancio. Pulire le superfici di riferimento e applicare grasso antiusura. Sostituire le parti consumabili se appaiono graffi o segni di usura evidenti. Ridurre gli intervalli di manutenzione per ambienti di officina molto polverosi.
3. Promemoria di non utilizzare: vieta l'applicazione con carico eccessivo. Proibisce la collisione violenta tra master-base e slave-adattatore. Non smontare il gruppo interno del dente di bloccaggio meccanico senza una guida tecnico-professionale.
4. Protezione a lungo termine per lo stoccaggio inattivo: pulire l'intera unità di accoppiamento, applicare grasso antiruggine sulle superfici di riferimento e sulle superfici dei denti di bloccaggio; conservare in un armadio asciutto e antipolvere.
Post-vendita
1. Guida tecnica online remota relativa all'installazione, alla messa in servizio e alla risoluzione dei problemi in loco.
2. Documentazione completa di funzionamento e manutenzione fornita per ogni ordine di acquisto.
3. Consulenza tecnica a livello di ingegneria per progetti personalizzati OEM: modifica delle dimensioni della flangia, aggiornamento della struttura di tenuta, adattamento del coefficiente di carico speciale, ecc.
4. Servizio tecnico in loco a pagamento negoziabile disponibile per ordini basati su progetti di grandi volumi.
5. Fornitura indipendente di pezzi di ricambio per manicotti dei perni di posizionamento, anelli di tenuta e altri componenti indossabili, con supporto della sostituzione sul campo da parte di tecnici lato cliente.
6. Descrizione della garanzia: garanzia di 2 anni per i componenti strutturali principali non consumabili in condizioni di installazione corretta e di carico nominale. Le parti soggette ad usura (anelli di tenuta, manicotti dei perni di posizionamento) sono escluse dall'ambito della garanzia gratuita. I danni causati da montaggio improprio, funzionamento in sovraccarico, collisione provocata dall'uomo o corrosione chimica oltre le specifiche non sono coperti da garanzia.
Riferimento per l'approvvigionamento e la valutazione dei progetti
Valore fondamentale dell'accoppiamento del vassoio della pinza a cambio rapido del robot JWGRIP: struttura portante alternata con pinza mista a vassoio ottimizzata per lo scopo, precisione di posizionamento ripetuto ≤ ± 0,008 mm, interblocco meccanico + doppio meccanismo di sicurezza del segnale elettrico, parti soggette ad usura modulari sostituibili, matrice di carico multigrado e capacità di progettazione personalizzata OEM. Risolve i principali colli di bottiglia delle stazioni di automazione: lunghi tempi di inattività per il cambio utensile manuale, deviazione di posizionamento indotta dall'uomo, rischi per la sicurezza legati all'intervento manuale, usura accelerata dei riferimenti sotto carico alternato eccentrico e concentrato, protezione di sicurezza con bloccaggio incompleto.
Promemoria sulla valutazione del progetto:
1. Confermare la dimensione effettiva della flangia del robot e il carico nominale richiesto (considerare il carico di impatto dinamico, non semplicemente il peso statico dell'effettore finale). Riservare un margine di sicurezza adeguato.
2. Chiarire gli oggetti di scambio utensile: elencare la quantità di pinze e vassoi che devono essere dotati di adattatori slave lato utensile.
3. Verificare la qualità della fonte di aria compressa dell'officina e la stabilità della pressione; si consiglia la combinazione filtro dell'aria-regolatore di pressione se la pressione fluttua notevolmente.
4. Confermare la condizione della risorsa IO del PLC del robot per la ricezione del segnale di stato di blocco. JWGRIP fornisce documentazione gratuita sull'interfaccia elettrica.
5. Le versioni standard in stock realizzano una consegna rapida; adottare il servizio di ingegneria personalizzata OEM per requisiti di flangia speciale, grado di tenuta speciale o carico nominale speciale.
Domande frequenti
Q1: Questo accoppiamento può completare il cambio utensile completamente automatico senza lavoro manuale?
SÌ. L'accoppiamento del vassoio della pinza a cambio rapido del robot riceve il segnale di controllo pneumatico dal sistema robot e termina automaticamente il bloccaggio/sblocco. La logica di scambio utensile può essere integrata nel programma del robot. Tieni presente che è necessario configurare il corrispondente rack di stoccaggio degli strumenti per contenere pinze e vassoi inattivi.
D2: È necessaria la ricalibrazione delle coordinate ogni volta dopo lo scambio di vassoio e pinza?
Questo giunto raggiunge una precisione di posizionamento ripetibile di ≤±0,008 mm in condizioni di installazione corrette. La ricalibrazione delle coordinate su larga scala non è necessaria; durante la prima messa in servizio sono accettabili piccole regolazioni.
Q3: Può adattarsi a dimensioni personalizzate della flangia del robot non standard?
La versione standard di serie corrisponde alle specifiche della flangia del robot tradizionale. Per requisiti di flangia non standard, inviare il disegno prima dell'effettuazione dell'ordine; È possibile realizzare lavorazioni personalizzate OEM delle dimensioni dell'interfaccia di montaggio.
D4: Cosa succede se l'alimentazione di aria compressa si interrompe durante il movimento del robot?
La struttura di auto-blocco meccanico integrata mantiene i denti di bloccaggio impegnati anche senza pressione dell'aria, prevenendo incidenti dovuti alla caduta degli strumenti. L'azione di sblocco può avvenire solo quando sono presenti sia il segnale di sblocco che la pressione dell'aria valida.
D5: Quali sono gli elementi chiave di manutenzione per la produzione ciclica continua a lungo termine?
Lavoro principale: pulire le superfici di riferimento e l'area dei denti della serratura; ispezionare gli anelli di tenuta e le maniche dei perni di posizionamento mediante conteggio ciclico; ricostituire il grasso antiusura; sostituire le parti consumabili quando appare un'usura evidente. Ridurre il ciclo di manutenzione per le officine ad alto contenuto di polvere.
Invia richiesta
Informazioni di contatto
-
Indirizzo
No. 44, Daning Entrepreneurship Road, città di Humen, città di Dongguan, provincia del Guangdong, Cina
-
tel
-
E-mail
Benvenuto per inviare richiesta a JWGRIP. Il nostro team tecnico e di vendita professionale fornirà la selezione gratuita degli apparecchi, la progettazione di soluzioni personalizzate e un preventivo accurato.
Consigli sulle notizie